InertiaX core シリーズ
トリプルIMUアレイ融合、AHRS、時刻同期と複数の通信インターフェースを備え、航法システムやフライトコントローラーへの組み込みに対応する慣性コア。
IMU600-V2
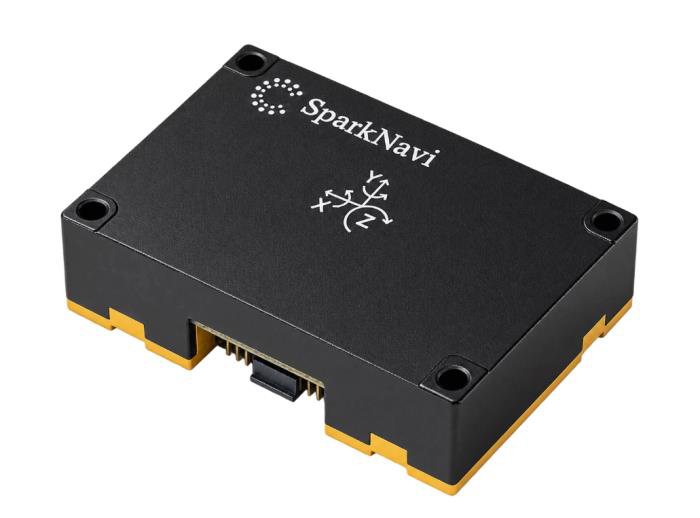
GNSS/INSコア · トリプルIMUアレイ慣性モジュール
IMU600-V2は、SparkNavi InertiaX GNSS/INSシステムの慣性コアです。3個の6軸MEMS IMUでアレイを構成し、融合した角速度、比力、角度増分(Δθ)、速度増分(Δv)を出力します。AHRSと気圧計を内蔵し、GPS PPSによる時刻同期と外部トリガーに対応します。3個のIMUをリアルタイムで相互比較し、異常なIMUを自動的に除外して出力を継続できます。
| ジャイロARW | ジャイロバイアス不安定性 | 加速度バイアス不安定性 | 最大IMU出力レート |
|---|---|---|---|
| 0.015 °/√h | 0.35 °/h | 12 µg | 1000 Hz |
以下の性能値は、データシート(Preliminary Rev. 1.1、2026年10月)の代表値であり、保証値ではありません。測定条件は製品ページをご確認ください。
サンプル、お見積もり、システム統合についてのお問い合わせ: ethan@robotlab.com.tw