テールシッターとSITLシミュレーション
対象:SparkNavi Blue / Blue2。画面とパラメーター名はArduPilot/Mission Plannerの版により異なる場合があります。
本章のコマンドはSITLソフトウェア模擬用です。ArduPlane/QuadPlaneを使用し、実機Blue/Blue2は接続しません。模擬用スロットル指令をそのまま実機に使わないでください。
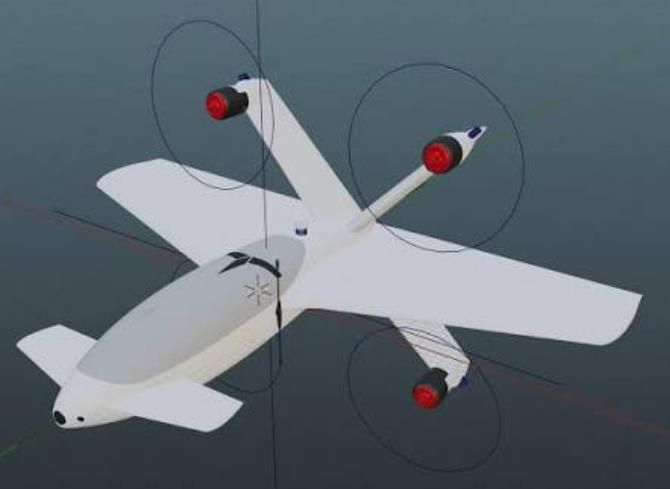
CopterMotorテールシッター例
構成とパラメーター
| パラメーター | 説明 |
|---|---|
| Q_ENABLE | QuadPlaneを有効にし再起動。 |
| Q_TAILSIT_ENABLE | 1:通常のテールシッター。2:固定翼舵面のないCopterMotor構成。 |
| Q_FRAME_CLASS / Q_FRAME_TYPE | 実際のモーター数・配置に合わせる。 |
| Q_TAILSIT_MOTMX | 通常は前進飛行で動作するモーターを指定。15は4個のマスク例。Q_TAILSIT_ENABLE=2では無視されます。 |
| Q_TAILSIT_ANGLE / Q_TAILSIT_ANG_VT | 前後遷移の角度しきい値。機体・版に応じて設定。 |
| Q_A_RAT_* / Q_TAILSIT_INPUT | ホバリング角速度制御と入力方式。 |
| Q_TAILSIT_GSCMSK / Q_TAILSIT_DSKLD | ゲインスケーリングとディスク荷重設定。 |
| Q_TAILSIT_THR_VT | VTOLへの遷移スロットル設定。 |
AHRS_ORIENTATION、加速度計校正、水平トリムは固定翼としての通常姿勢で設定します。可能な飛行姿勢は空力と制御能力で決まり、一律のピッチ角制限ではありません。
シミュレーション起動
ArduPilot開発環境、MAVProxy、依存パッケージを準備します。既存のardupilotソースディレクトリで実行し、初回はビルドを待ちます。資料はCygwin例です。他環境は対応する公式手順を使用してください。
cd ardupilot
git pull
git submodule update --init --recursive
./Tools/autotest/sim_vehicle.py -v ArduPlane -f quadplane-copter_tailsitter --console --map
ソース更新前にローカル変更を保存します。Mission PlannerはUDP、ポート14550で接続します。開始時にHUDが空を向くのは尾坐の駐機姿勢です。
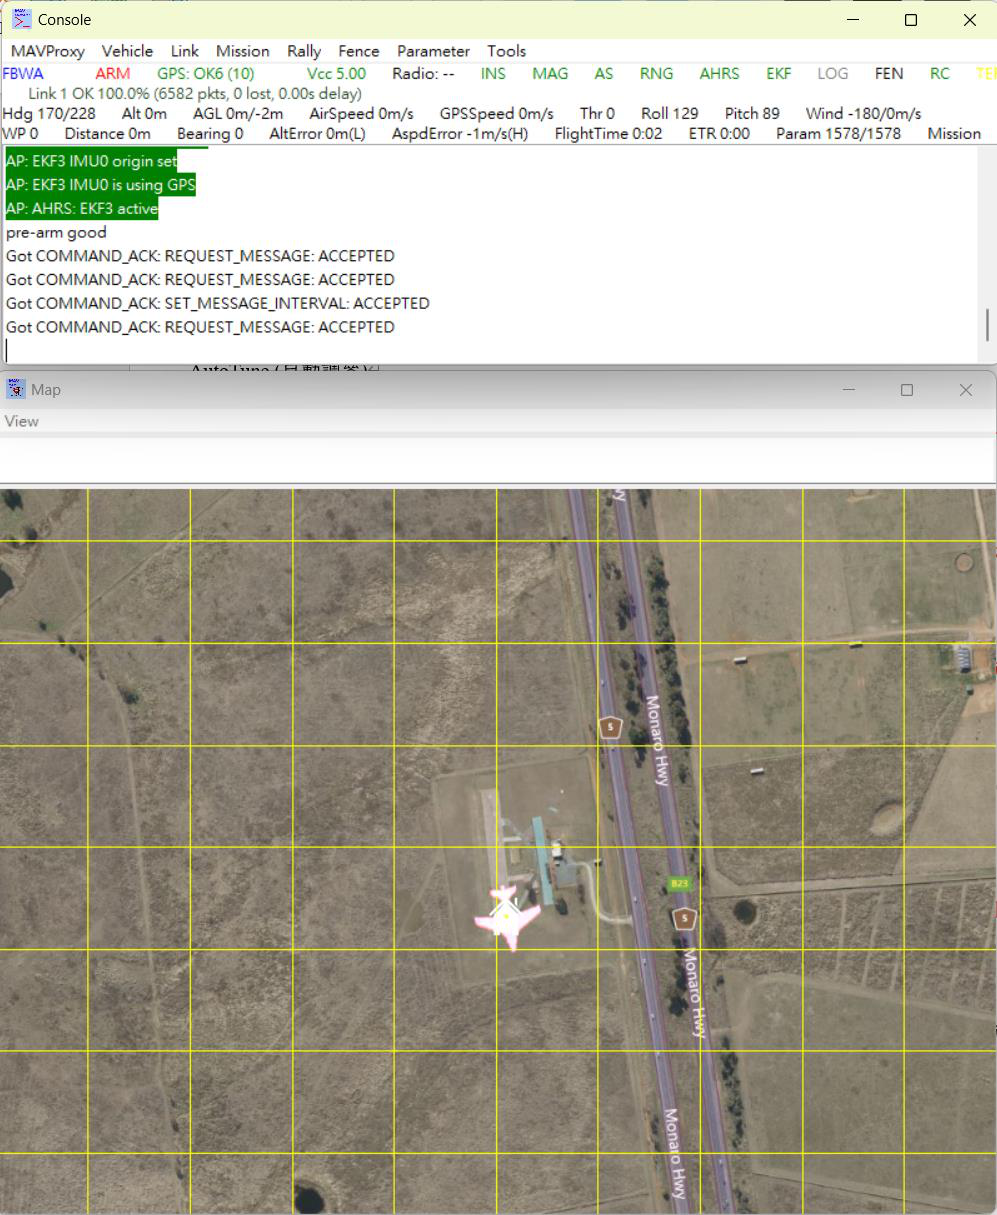
MAVProxy模擬画面
模擬飛行の順序
MAVProxyで一行ずつ入力し、各段階の模擬状態を確認します。垂直離陸のため、アーム前にQLOITERを選びます。
mode qloiter
arm throttle
rc 3 1700
rc 3 1500
mode fbwa
mode qloiter
| コマンド | 目的 |
|---|---|
| rc 3 1700 | 模擬上昇 |
| rc 3 1500 | 模擬中央スロットル/高度保持 |
| mode fbwa | 固定翼へ遷移 |
| mode qloiter | VTOLへ遷移・位置保持 |
| mode qrtl | VTOL帰還 |
| mode qland | その場で垂直着陸 |
ログと軌跡
Mission Plannerのログフォルダーから最新のFIXED_WINGログを探します。場所はユーザーと設定に依存します。姿勢、速度、モード遷移、軌跡を確認します。模擬成功は実機検証の代わりにはなりません。
%USERPROFILE%\Documents\Mission Planner\logs\FIXED_WING
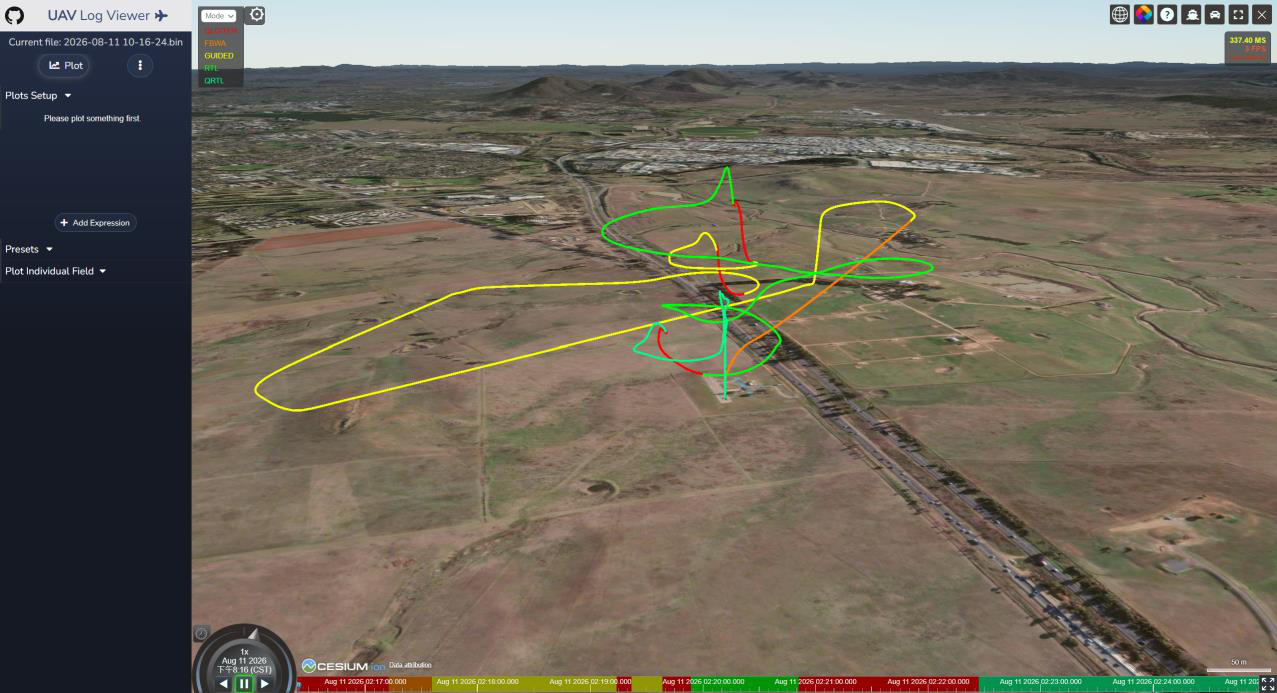
資料の模擬飛行軌跡例
原資料の遷移・軌跡確認補足
原資料の4モーター構成ではQ_ENABLE=1、Q_FRAME_CLASS=1とし、FRAME_TYPEを配置に合わせています。Q_TAILSIT_ANGLE=60°は設定例です。Q_TAILSIT_ANG_VT=0では前進飛行への遷移角を使用します。適用する前にファームウェアと機体構成を確認してください。QHOVER/QLOITERで垂直離陸し、FBWA/AUTOで前進飛行へ移り、Qモードで垂直飛行へ戻します。
SITLで離陸する前にQLOITERを選択します。駐機時は機首上向きですがFBWAは通常固定翼姿勢を目標とするため、そのまま離陸すると目標が一致しません。終了後は、最新のFIXED_WINGログをUAV Log Viewerで確認してください。PDFのUAV Low Viewは名称誤記です。
原資料:Mission Planner V2 · PDFページ 30–34