GUI操作・記録・校正
対象:IMU600-V2/FW 0.11.2/GUI v1.6.1。
GUIソフトは申請制です。ethan@robotlab.com.twへ連絡してください。全ファイルを展開し、SparkNavi_IMU600.exeを実行します。
接続と自動検出
- 配線ガイドに従ってUART1と電源を接続し、COMと出荷時ボーレート460800を選んで接続します。
- 接続後にCFGとINFOを取得します。FW、シリアル番号、出力レート、IMU1/2/3・合成・AHRS・気圧計カードを確認します。
- ボーレートが不明な場合は4種類のUART1速度へPINGする自動検出を使います。接続できない場合はBoot Rescueを押し、20秒以内に再通電します。起動時の約0.5秒の復旧操作を受け付ける時間でコマンドを送信します。
ダッシュボード
姿勢HUD、3Dモデル、各IMU、合成、AHRS、気圧、システム/装置情報を表示します。HUD左は温度、右は相対気圧高度、3Dモデルの赤軸は+Xです。PPSのstatus bit7(128)は時刻マーカーで、故障ではありません。
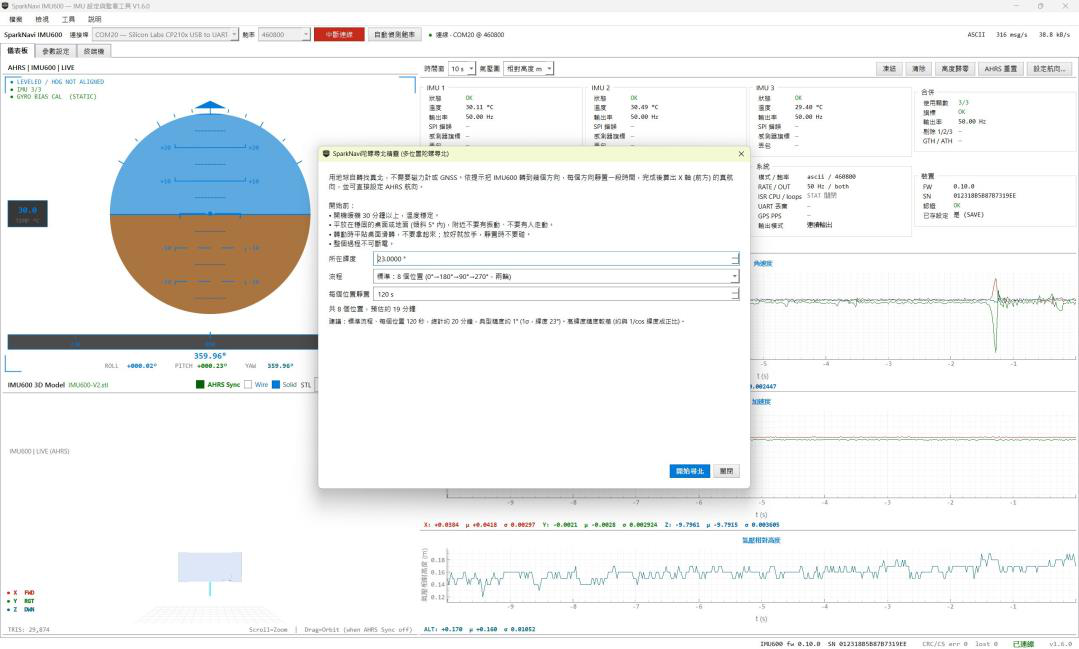
- AHRS Reset後は約1秒静止します。Yawは相対角でドリフトします。HDGは手動の方位設定であり、絶対方位を継続して測る機能ではありません。
- 定期統計にはSTAT = 1を使用します。記録は受信バイト列をそのまま
.binへ保存します。拡張子だけでは形式は決まらないため、記録時の出力モードで解析します。
Parameters:適用と保存
| 操作 | 効果 |
|---|---|
| Apply | 変更した設定のみRAMへ反映。電源断で失われます。 |
| SAVE | 設定をflashへ保存。書き込み中はIMUが短時間停止するため、システム非動作時に行います。 |
| FACTORY | 校正を消さずに設定を初期化。ACK後に460800 ASCIIへ戻ります。 |
| CALSAVE / CALCLR | 校正・重みの保存/消去。通常のSAVEとは別です。 |
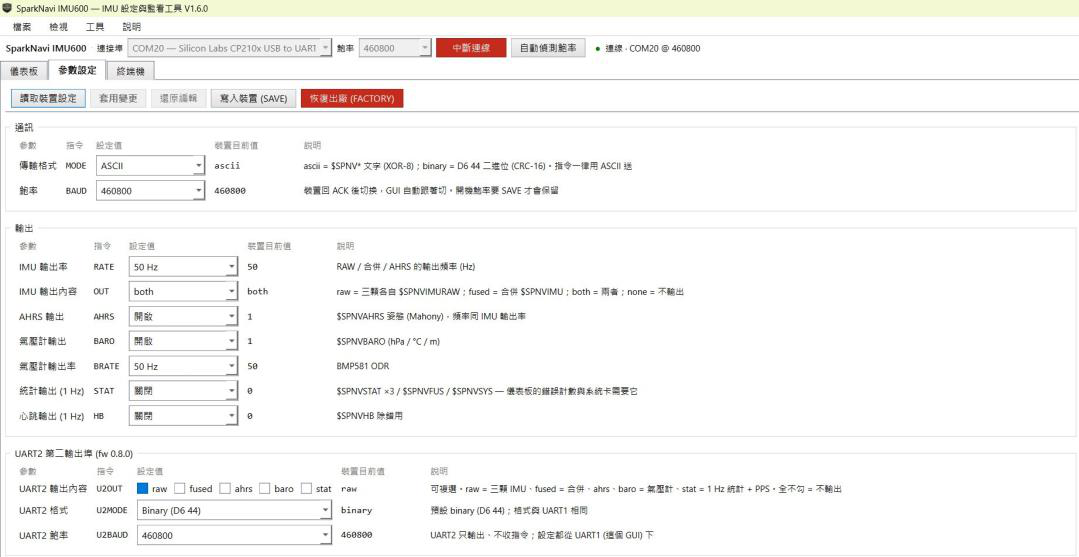
出力レート・内容、形式・速度、GTH/ATH、AHRSゲイン、UART2、PPS/トリガー、SPI3を設定します。BAUDのACKは旧速度で返り、その後ホストを切り替えます。帯域見積もりが90%以上なら赤表示となり、レート・項目の削減、binary化、速度向上で調整します。
6面校正と合成重み
- GUIの6面加速度校正で指定された各面を上にし、約4秒静止して6面を完了します。
- GUIが各IMUのオフセットとスケールを計算・反映します。ACALはa = (a_raw − b) × k、|b| ≤ 2 m/s²、0.95 ≤ k ≤ 1.05です。
- FWGTのg/aはジャイロ/加速度の重みです。3個の相対重みは0 < w ≤ 100、初期値はすべて1です。CALSAVEで保存しCALで確認します。
Toolsの北探知ウィザードは画面の案内に従います。中国語/英語UIとライト/ダークテーマに対応し、言語変更後は再起動します。
コマンド端末
RATE,100またはrate 100を入力するとGUIが$SPNVCMDとチェックサムを付加します。$で始まる入力はそのまま送信します。↑/↓で履歴を表示でき、INFO・CFG・DBG・PING・STAT now・BOOTのショートカットがあります。ASCIIとコマンドも参照。
校正計算・Allan重み・レバーアーム
+X/−X/+Y/−Y/+Z/−Zを順に上にして静止し、各IMU各軸でb = (a_up + a_down)/2、k = 2g/(a_up − a_down)を求めます。a_up/a_downは各軸の正/負重力値です。GUIは完了後3組のACALとCALSAVEを送ります。
a_corrected  = (a_raw - b) * k
dv_corrected = (dv_raw - b * dt) * k
校正はRAW・FUSEDの加速度バイアスとスケールに適用され、軸直交誤差は補正しません。AHRSジャイロバイアス推定は別機能です。CALCLRはRAM/NVM校正を消去し、バイアス0、スケール1、等重みへ戻します。
- Allan解析ではキーボード・ファン等の振動を避け、最低30分静止記録し、必要に応じ延長します。
- RATE,100・OUT,bothで3個のRAWを残します。binaryを推奨します。ボーレートとdropカウントも確認してください。100 HzのASCII both出力は、460800の通信帯域を超えます。
- メーカーツールは最長連続区間でARW/VRW(τ=1 s)とバイアス不安定性を評価し、w = 1/σ²を正規化してFWGTを提案します。確認後に適用・CALSAVEします。
基準点からの3個のIMU位置は出荷時固定で、コマンドでは変更できません。SPNVCALのlever=1はレバーアーム補正有効を示します。
通信詳細はプロトコルv1.1、18–20ページにも基づきます。プロトコル概要を参照。
GUIバージョンと表示操作
| 機能 | 最低FW |
|---|---|
| GUI | 0.4.2 |
| UART2 / PPS | 0.8.0 |
| 200 / 400 / 500 Hz | 0.10.3 |
| SPI3 | 0.10.0 |
資料の出荷FW 0.11.2は上記機能に対応します。接続欄にCOM・速度・FW・シリアル・受信レートを表示し、記録中は● RECが点滅します。自動検出は460800、921600、1500000、2000000の順にPINGを送ります。
| 場所/操作 | 機能 |
|---|---|
| Dashboard / 3D | モデル見出しで回転/反転し前方を赤+Xへ。HUD左はIMU温度、右は相対気圧高度。 |
| 画面1:IMUx | IMU1/2/3・合成・AHRS・気圧・システム・装置カード。色はエラーbitで判定しPPSは除外。 |
| 画面2:システム情報 | UART破棄(括弧内UART2)、CPU、出力率、PPS状態・水晶ppm。STAT有効が必要。 |
| 角速度/加速度グラフ | IMU1/2/3/合成とX/Y/Zを選択。最新値・平均μ・標準偏差σを表示。静止σでノイズを確認。 |
| 気圧グラフ/高度ゼロ | 相対高度・hPa・温度を切替。高度ゼロはGUI表示のみで、装置測定・通信値は変えない。 |
| パラメーター表 | 左はCFG現在値、右は編集値。変更は橙●。変更項だけ送信しBAUD ACK後にGUIも速度変更。 |
| 端末表示 | ASCII・binaryとも文字へ復号し分類で絞込。高速行は「データ行」を選ぶまで非表示。 |
原資料:IMU600-V2 User Manual v1.1 · PDFページ 13–17