PID構造とフィルター調整
対象:SparkNavi Blue / Blue2。画面とパラメーター名はArduPilot/Mission Plannerの版により異なる場合があります。
機構と計測を先に確認
取り付け、センサー、ESC設定を済ませ、初期の安定した調整と振動確認後にRateループを調整します。関連する一組ずつ変更し記録します。資料のP増分、Yaw値、フィルター周波数は機体固有の例です。
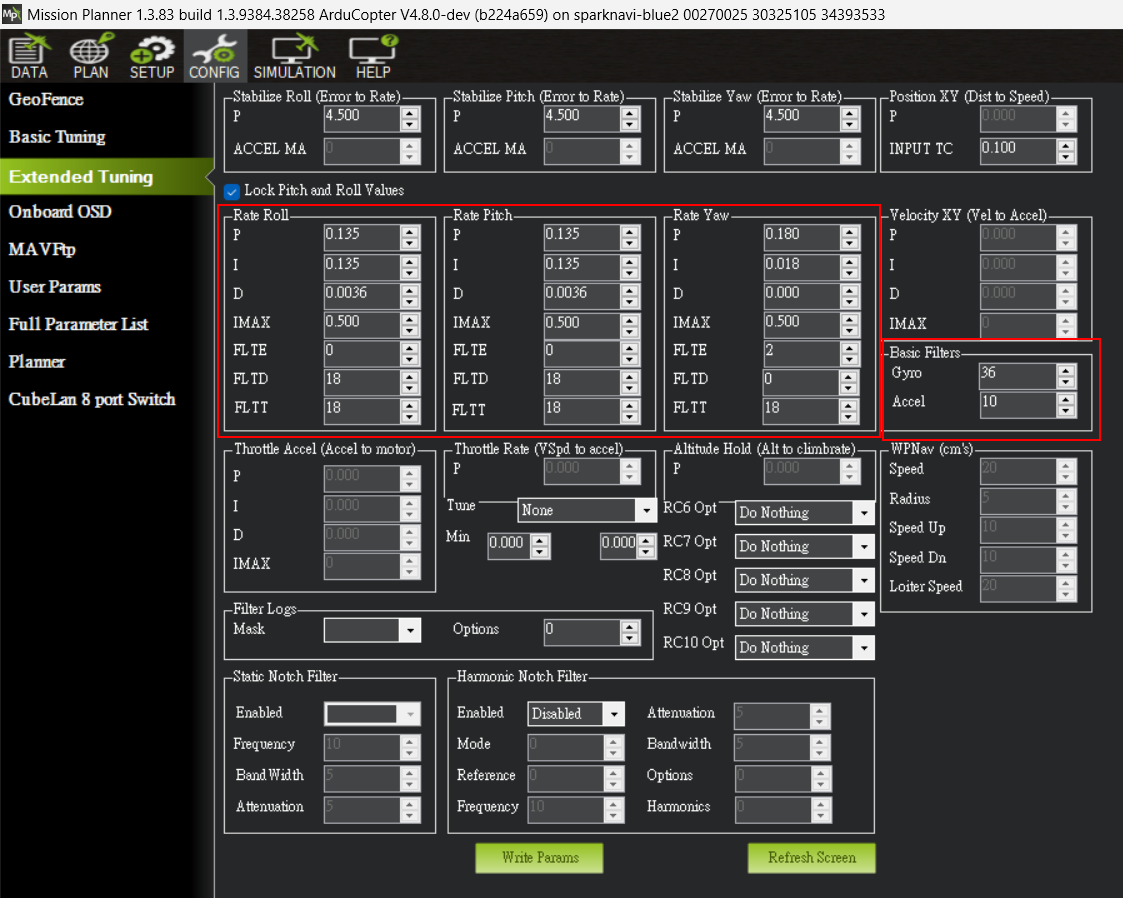
PID・Basic Filters画面例
外側・内側ループ
外側ループは角度誤差を目標角速度へ変換し、内側ループは目標と実測角速度から制御量を生成します。Rate Roll/Pitch/Yawを安定させてから外側ループと操縦応答を調整します。
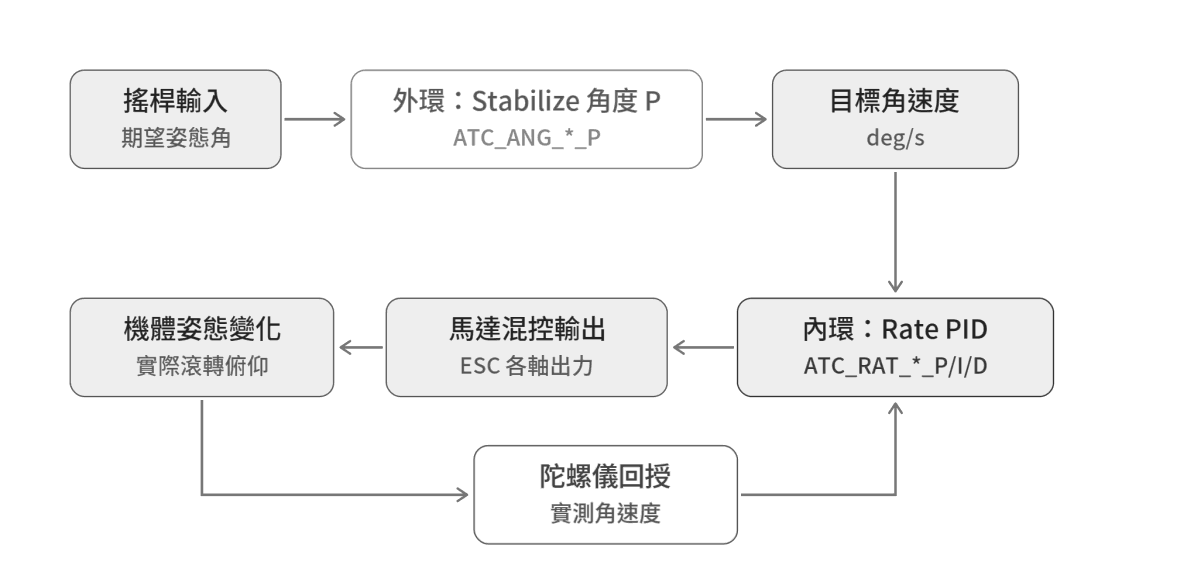
カスケード姿勢制御構造
| 項 | 役割 | 観察点 |
|---|---|---|
| P | 角速度誤差へ即時に応答。 | 小さすぎると遅く、大きすぎると振動し得ます。 |
| I | 誤差を積分し持続的な偏りを補正。 | 低すぎると定常偏差、高すぎると低周波の揺れ。 |
| D | 減衰を与え急変を抑制。ノイズに敏感。 | オーバーシュート、微振動、モーター温度を確認。 |
Roll/PitchではIとPを同程度から始める場合がありますが、全軸・全機体の必須規則ではありません。限界探しのために振動を持続させず、不安定なら調整を中止します。
Yawとスティック解放時の応答
Yawは反トルクを用い、Roll/Pitchとは異なります。資料のI ≈ P/10、D = 0は開始例です。解放後も回る場合は目標角速度、入力整形、加速度制限も確認します。過大なYaw補正は振動や推力余裕の低下を招きます。
フィルターの位置
| パラメーター | 役割 |
|---|---|
| INS_GYRO_FILTER | ジャイロ測定のローパスフィルターのカットオフ周波数。 |
| INS_ACCEL_FILTER | 加速度計のローパスフィルターのカットオフ周波数。 |
| ATC_RAT_*_FLTT | 目標角速度のフィルター。 |
| ATC_RAT_*_FLTE | 角速度誤差のフィルター。 |
| ATC_RAT_*_FLTD | D項のフィルター。 |
高いカットオフはノイズを通し、低い値は遅延を増やします。資料の「FLTT/FLTD=Gyroの半分」は初期目安で、必須の対応式ではありません。版別資料、周波数成分、ノッチ、応答を基に調整します。
原資料のパラメーター・機体参考表
以下に、PDF 19・23–26ページの値を原資料の例として掲載します。全FWの既定値やそのまま適用する飛行設定ではありません。本ページの手順とログで調整してください。
| 項目 | PDF記載例 |
|---|---|
| 外側姿勢P | 4.5 |
| Roll/Pitch P調整量 | 0.02–0.04 |
| Yaw P / Roll-Pitch P | 0.180 / 0.135 |
| Yaw I / D / FLTE | 0.018 / 0 / 2 Hz |
| INS_GYRO_FILTER | 画面36 Hz、資料の既定20 Hz |
| INS_ACCEL_FILTER | 画面10 Hz、資料の既定20 Hz |
| FLTE (Roll/Pitch / Yaw) | 0 / 2 Hz |
| FLTT / FLTD | 原資料の初期目安はGyro遮断周波数の半分 |
| 原資料の機体分類 | INS_GYRO_FILTER |
|---|---|
| 3–5インチFPV | 40–60 Hz |
| 10–15インチ撮影機 | 20–40 Hz |
| 20インチ超大型マルチ | 10–20 Hz |
Pが低すぎると応答が遅れ、高すぎると速い振動が出ることがあります。Iが低すぎると偏りが残り、高すぎると1–2秒周期のゆっくりした揺れが出る場合があります。Dが低すぎると行き過ぎや揺り戻しが生じ、高すぎる場合やノイズが多い場合は高周波振動や発熱につながります。これらを調査の手掛かりにし、ログと測定値で確認してください。
原資料:Mission Planner V2 · PDFページ 19–26