HUD・EKF・振動の確認
対象:SparkNavi Blue / Blue2。画面とパラメーター名はArduPilot/Mission Plannerの版により異なる場合があります。
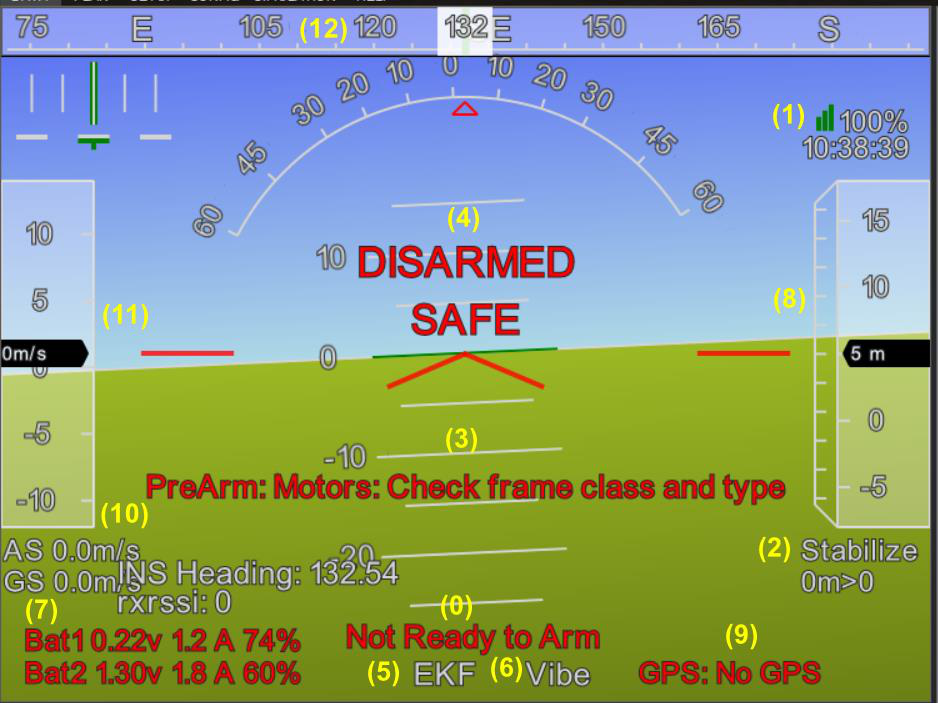
HUDの番号付き説明図
| 番号 | 項目 | 確認事項 |
|---|---|---|
| 0 | Ready / Not Ready to Arm | PreArmメッセージの原因を解消。 |
| 1 | テレメトリーリンク | 地上局のパケット受信品質。RC RSSIとは別。 |
| 2 | モード/ウェイポイント | 現在のモード、航点距離と番号。 |
| 3 | Messages | 警告、機体構成、センサー状態。 |
| 4 | DISARMED / ARMED / SAFE | アームと安全スイッチの状態。 |
| 5 | EKF | 推定の整合性。メッセージ・ログと併せて判断。 |
| 6 | Vibe | X/Y/Z振動とClip0/1/2。 |
| 7 | Bat1 / Bat2 | 電圧、電流、残量。監視設定と校正を確認。 |
| 8 | 高度 | 通常Home相対高度。対地高度とは限りません。 |
| 9 | GPS | 測位状態。RTK Floatは整数解未確定で、センチメートル精度の保証ではありません。 |
| 10 | AS / GS | 対気速度/対地速度。 |
| 11 | 速度テープ | HUD設定に応じた速度を表示。 |
| 12 | 方位テープ | 現在の機首方位。姿勢と併せて確認。 |
アームと安全スイッチ
BRD_SAFETY_DEFLTは起動時の安全状態、DISARM_DELAYは自動ディスアームの遅延に関係します。PreArm故障を解消する設定ではありません。原因を解消してください。
EKF状態
EKFをクリックして速度、水平/垂直位置、コンパス、地形などを確認します。一時変動は状況と併せて判断し、継続的上昇・反復警告・フェイルセーフ時は試験を中止してGPS、コンパス、振動、電源、ログを調べます。この表示値だけでは、機体がいつ制御を失うかは判断できません。
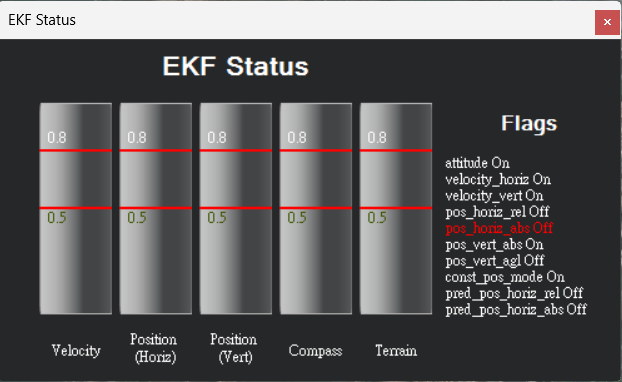
EKF状態画面
振動とクリッピング
VIBEは通常30 m/s²未満を目安とし、持続的な超過を調査します。通常飛行でClipが増え続ける状態は要対処です。測定範囲を超えて失われた測定はフィルターで復元できません。
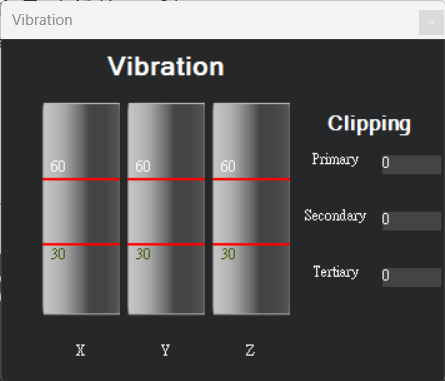
VibrationとClipカウント
HUD補足記号と原資料の参考値
| 記号 | 意味 |
|---|---|
| INS Heading | 接続された慣性航法解の方位表示。 |
| rxrssi | RC受信機の信号強度。受信機・フライトコントローラー側対応が必要。 |
| 中央の赤V | 固定機体姿勢基準。 |
| Nav roll / Nav pitch | 緑の短線は航法目標姿勢。 |
| ロール弧/ピッチ目盛 | 原図の赤三角はロール、ピッチ目盛は10°間隔。 |
| GPS | No GPS → No Fix → 2D Fix → 3D Fix → 3D DGPS → RTK Float → RTK Fixed |
PDFではEKF 0.5/0.8を観察の目安とし、一時的な上昇か、上昇が続いているかを区別しています。この値だけで判断せず、警告、推定に使うセンサー、振動、ログも確認してください。原図の0.22 V/1.30 Vは電源モジュール未接続時の例です。Battery Monitor2を無効にするのは、使用していない場合だけです。
原資料:Mission Planner V2 · PDFページ 7–10