Mission Planner初期設定と校正
対象:SparkNavi Blue / Blue2。画面とパラメーター名はArduPilot/Mission Plannerの版により異なる場合があります。
設定中はプロペラを外します。校正、モーター/ESC確認、フェイルセーフ設定を終えてから初飛行を行います。「Ready to Arm」は現在のアーム条件を通過したことを示し、機体全体の検証完了を意味しません。
1. 機体構成
SETUP → Mandatory Hardware → Frame TypeでFrame Classと配置を選択します。一般的なX型4ローターはQuad + Xです。Y6は別構成です。
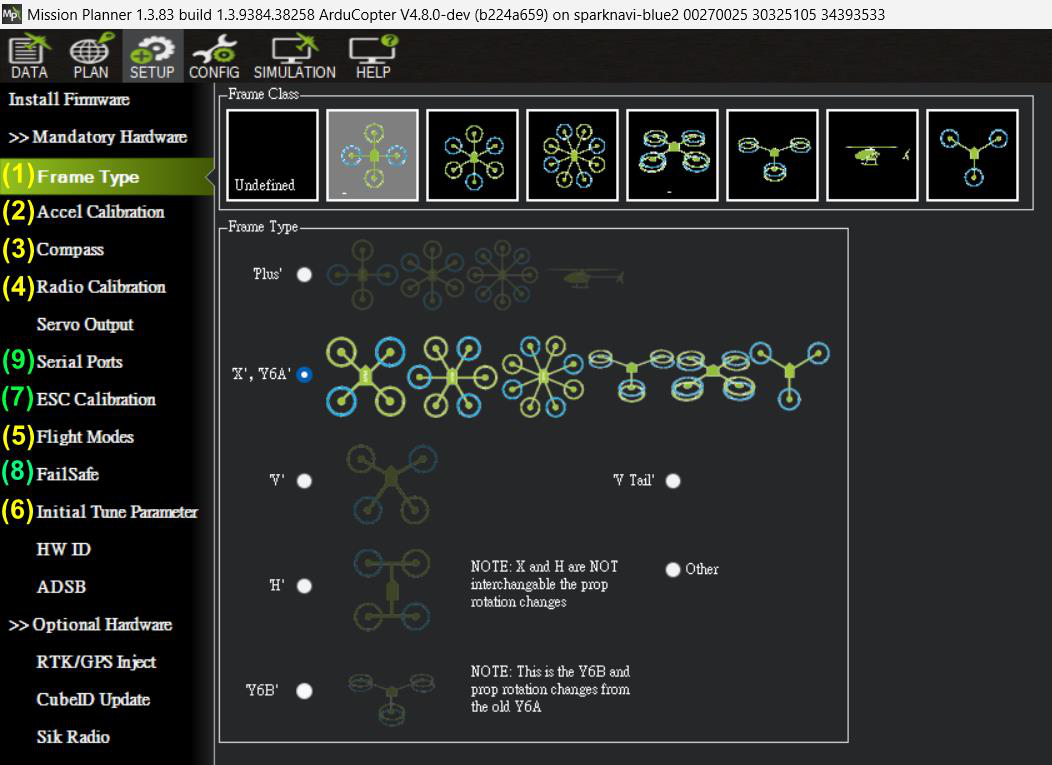
機体・校正設定画面
2. 加速度計6面・水平校正
| 機能 | 用途 |
|---|---|
| Calibrate Accel | 各軸のオフセットとスケールを求める6面校正。 |
| Calibrate Level | AHRS_TRIM_X/Yで水平トリム・取り付け傾斜を補正。 |
| Simple Accel Cal | 単一姿勢の簡易校正。6面校正と同等ではありません。 |
- Calibrate Accelを押し、指定された姿勢で静止させ、画面の指示に従って確定します。
- 水平、左側、右側、機首下、機首上、裏返しの6姿勢を行い、Calibration successfulを確認します。
- 機体を水平面に置いてCalibrate Levelを行い、再起動後にHUDの方向と水平を確認します。
有効なIMUをまとめて校正します。結果はINS_ACCOFFS_/INS_ACCSCAL_、2・3番目はINS_ACC2/INS_ACC3に保存されます。センサーIDが変わった場合は再校正します。
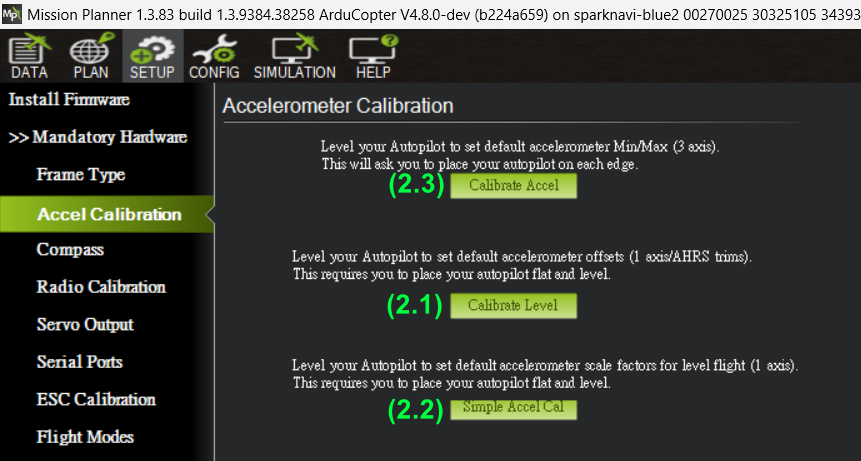
加速度計校正画面
3. コンパス校正
- 金属や大電流配線から離れ、内蔵/外付けコンパスの選択を確認します。Blue1はHMC5883L、Blue2はIST8310です。
- Defaultの判定しきい値から始め、Startを押して各方向へゆっくり回します。完了後は指示に従って再起動します。
| Fitness | COMPASS_CAL_FIT |
|---|---|
| Very Strict | 4 |
| Strict | 8 |
| Default | 16 |
| Relaxed | 32 |
| Very Relaxed | 128 |
上表は資料に記載されたUIの対応です。Fitが小さいほど残差は小さくなりますが、飛行中の磁気干渉がないことまでは示しません。しきい値を緩める前に取り付けを改善します。
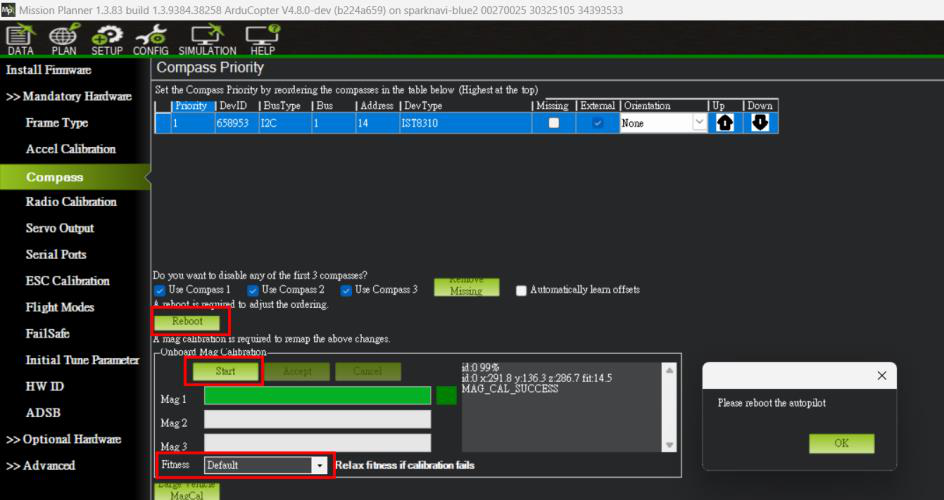
コンパス校正
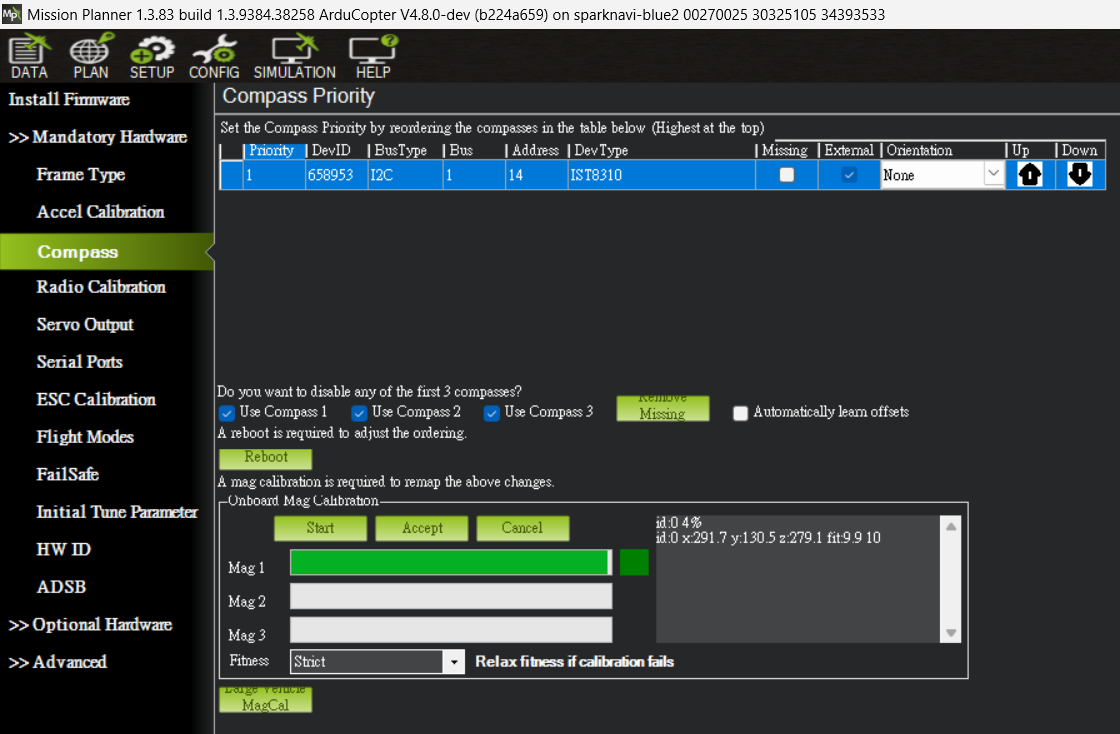
Fitnessと校正結果の例
4. RC校正
- 受信機のバインドと配線を確認し、Radio Calibrationでチャンネルが反応することを確認します。
- Calibrate Radioを押してスティックと使用するスイッチを全範囲動かし、中央へ戻してClick when Doneを押します。保存完了を確認します。
- Roll/Pitch/Throttle/Yawの割り当て、方向、端点、モードスイッチと受信喪失時の動作を確認します。飛行中に誤操作しやすいディスアームスイッチ配置は避けてください。
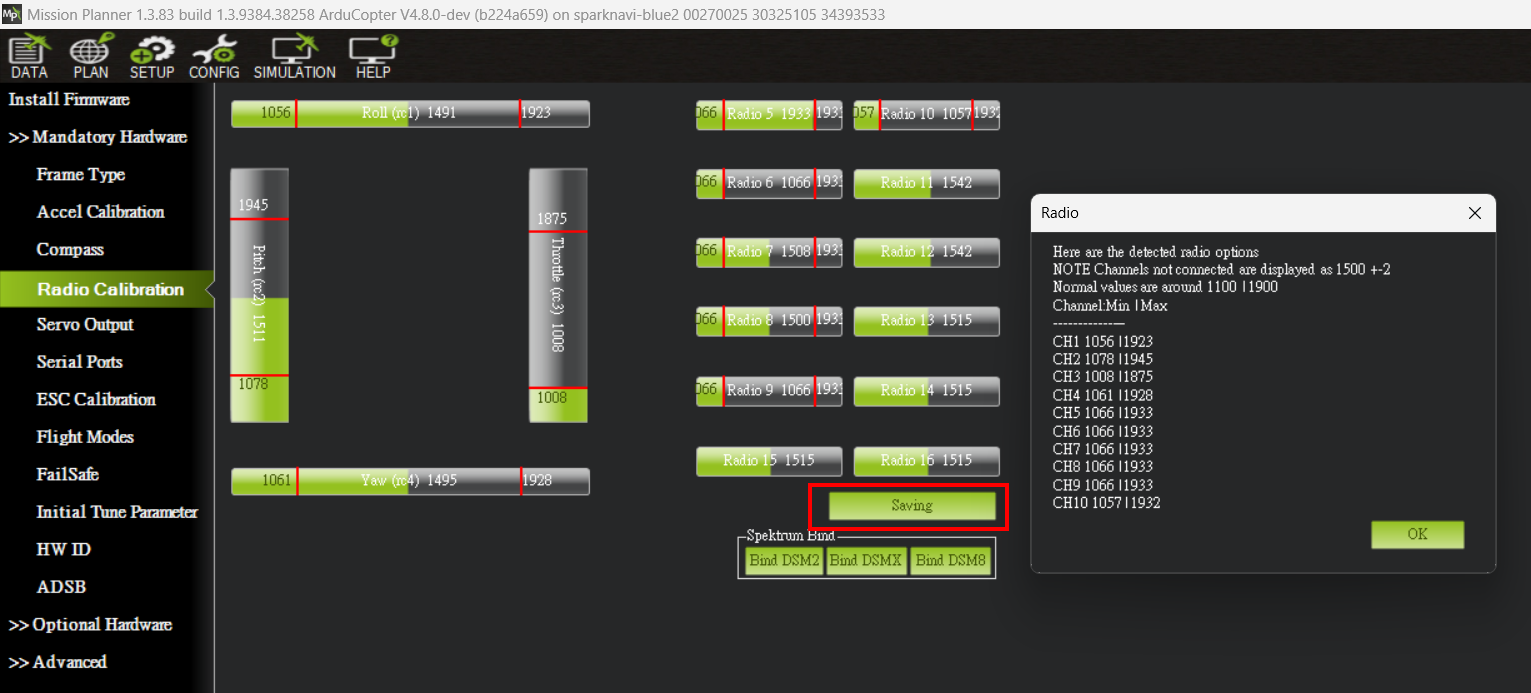
Radio Calibration
5. 飛行モード
資料の例はCH5の3段スイッチで、Mode 1=Stabilize、4=AltHold、6=Loiterです。実際のスロットは受信機のPWM値で決まるため、各位置を画面で確認します。
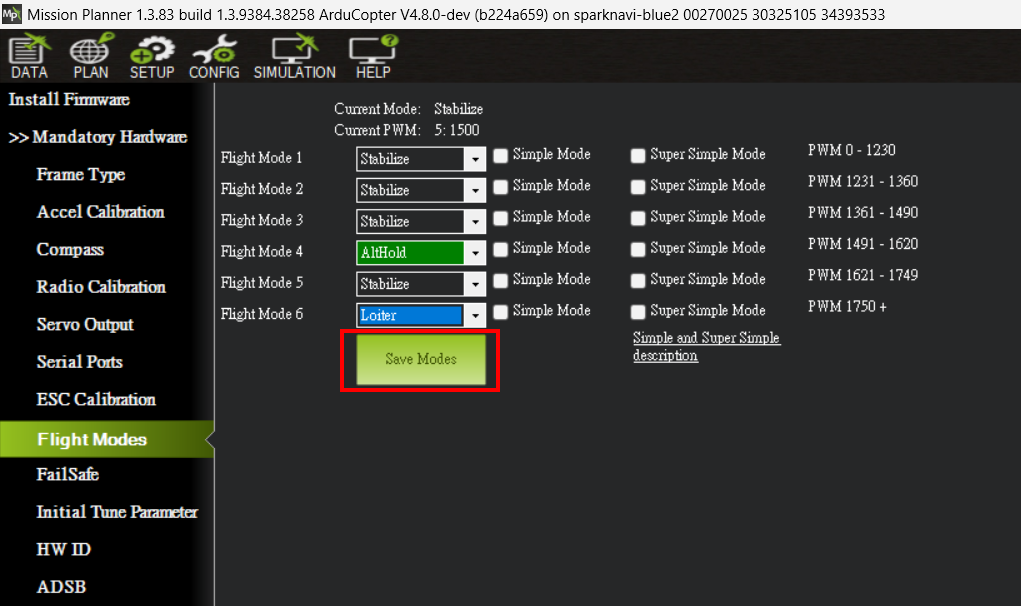
3段モード設定例
6. 初期パラメーターとバッテリー
- 実際のプロペラ径とバッテリー直列数を入力し、Calculate Initial Parametersで計算・確認してWrite FCで書き込みます。調整の開始値です。
- 電源モジュールを接続し、計測器と比較して電圧・電流を校正します。Battery Monitor2は未使用時だけ無効化し、2系統使用時は両方校正します。
- ESCの方式に応じた設定・必要な校正を済ませ、RC喪失、低電圧、RTL/着陸などのフェイルセーフを初飛行前に確認します。
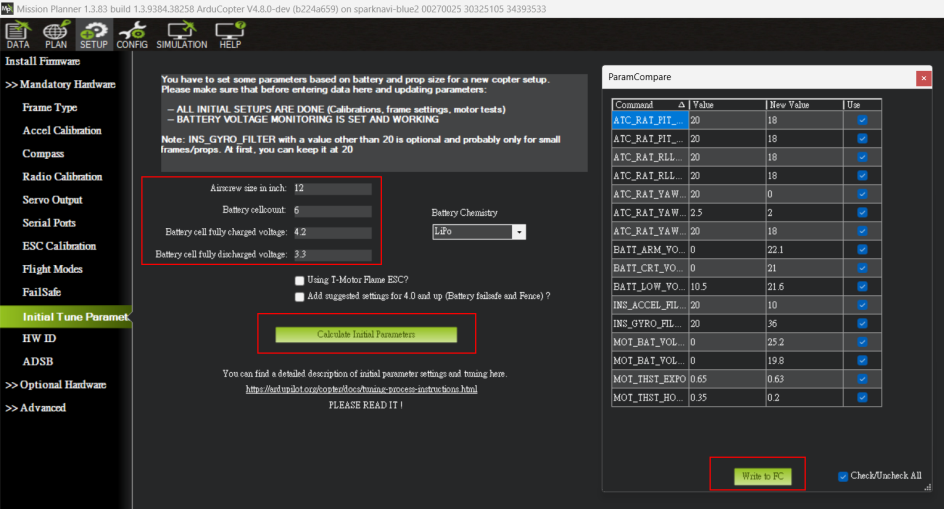
初期パラメーター計算
7. 最終確認
書き込み後に再起動・再接続し、現在のMessages、HUD、PreArmを確認します。パラメーターをバックアップし、警告の原因を解消してからアームします。Actions → Arm/DisarmでもRC操作でもモーターが始動し得るため、机上試験ではプロペラを外します。
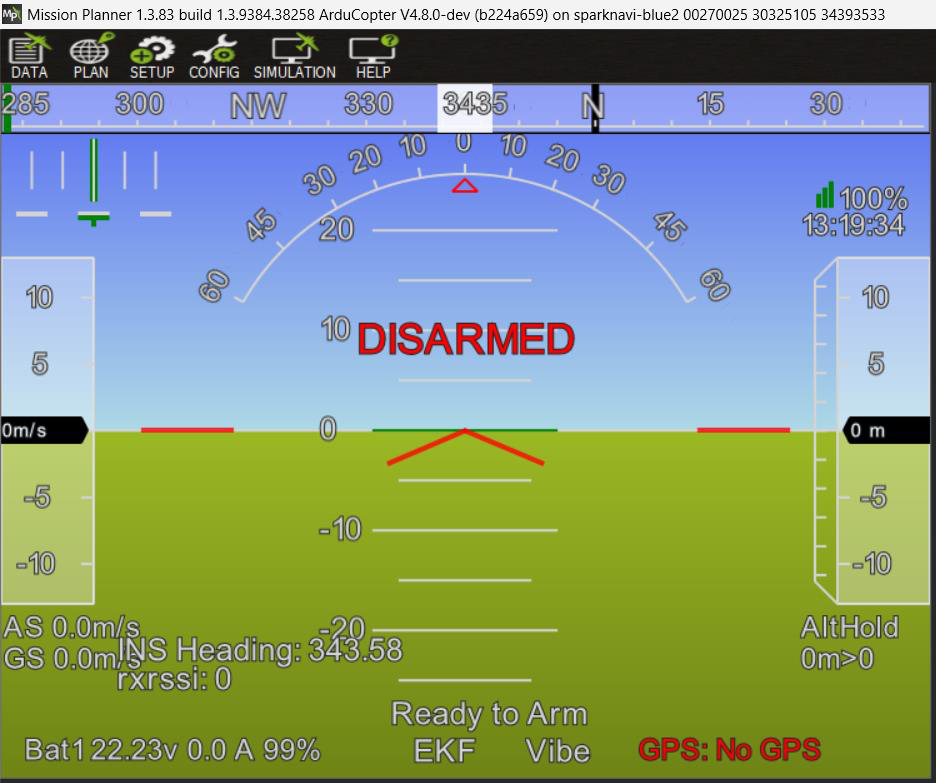
Ready to Armの例
校正画面とパラメーター
原資料ではCtrl+F → reboot pixhawkで再起動しています。校正する6姿勢はLEVEL・LEFT・RIGHT・NOSE DOWN・NOSE UP・BACKです。各姿勢で静止させ、画面の指示に従って確定します(資料の画面では任意のキー)。機体を回してもコネクターを引っ張らないよう、ケーブルの長さに余裕を持たせてください。
INS_ACCOFFS_X / INS_ACCOFFS_Y / INS_ACCOFFS_Z
INS_ACCSCAL_X / INS_ACCSCAL_Y / INS_ACCSCAL_Z
INS_ACC2OFFS_* / INS_ACC2SCAL_*
INS_ACC3OFFS_* / INS_ACC3SCAL_*
INS_ACC_ID / INS_ACC2_ID
AHRS_TRIM_X / AHRS_TRIM_Y
6面校正では、各軸のバイアスと倍率を求めます。単一姿勢のSimple Accel Calでは、すべての軸の倍率を求めることはできません。校正値はセンサーIDに対応するため、センサー交換後は再校正してください。RC校正はCalibrate Radio → Click when Done → Saving → Completedの順です。チャンネルが反応しない場合は、バインド、電源、通信方式も確認します。
原資料:Mission Planner V2 · PDFページ 11–18