IMU600-V2
IMU600-V2 Web設定ガイド · 通信プロトコルWeb版
GNSS/INSコア · トリプルIMUアレイ慣性モジュール
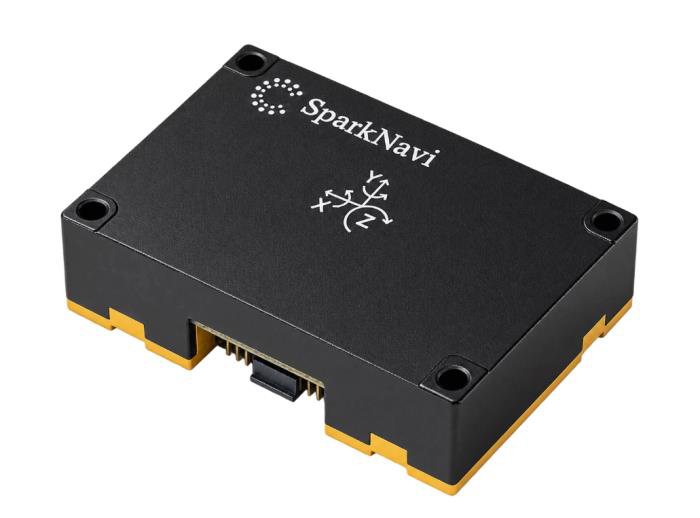
IMU600-V2は、SparkNavi InertiaX GNSS/INSシステムの慣性コアです。3個の6軸MEMS IMUでアレイを構成し、融合した角速度、比力、角度増分(Δθ)、速度増分(Δv)を出力します。AHRSと気圧計を内蔵し、GPS PPSによる時刻同期と外部トリガーに対応します。3個のIMUをリアルタイムで相互比較し、異常なIMUを自動的に除外して出力を継続できます。
本モジュールは、航法システムへの組み込みに向けて慣性計測データと姿勢情報を提供します。GPS PPSは時刻同期用の入力です。
| ジャイロARW | ジャイロバイアス不安定性 | 加速度バイアス不安定性 | 最大IMU出力レート |
|---|---|---|---|
| 0.015 °/√h | 0.35 °/h | 12 µg | 1000 Hz |
以下の性能値は、データシート(Preliminary Rev. 1.1、2026年10月)の代表値であり、保証値ではありません。測定条件は下記をご確認ください。
PDFをダウンロード · Datasheet · 資料ダウンロード
主な特長
- トリプルIMUアレイ融合により、単一IMUと比べノイズを約1/1.7に低減。リアルタイムの異常検出と自動除外に対応。
- コーニング/スカリング補償を含むΔθ / Δv出力。
- AHRSを内蔵し、クォータニオンとオイラー角を出力。静止時のジャイロバイアス自動校正に対応。
- 磁力計やGNSSを使用しない、複数方位での静止ジャイロコンパス測定。
- IMUと気圧計の出力レートを個別に設定可能。IMUは最大1000 Hz。
- デュアルUART(ASCII / Binary)、SPIスレーブ、GPS PPS、外部トリガーに対応。
- Windows GUIでリアルタイム監視、設定、加速度計6面校正、暗号化・署名付きファームウェア更新が可能。
慣性計測性能
| 項目 | 代表値/仕様 |
|---|---|
| センサー | 3 × 6軸MEMS IMU + 1 × 気圧計 |
| ジャイロ測定範囲 | ±300 °/s |
| 角度ランダムウォーク(ARW) | 0.015 °/√h |
| ジャイロノイズ密度 | 0.00025 °/s/√Hz |
| ジャイロバイアス不安定性 | 0.35 °/h |
| 加速度計測定範囲 | ±16 g |
| 速度ランダムウォーク(X / Y) | 0.02 m/s/√h |
| 速度ランダムウォーク(Z) | 0.1 m/s/√h |
| 加速度バイアス不安定性 | 12 µg |
| 内部サンプリングレート | IMUごとに1475 Hz |
| 座標系 | 機体FRD(前、右、下) |
AHRS姿勢・ジャイロコンパス
| 項目 | 代表値/仕様 |
|---|---|
| 姿勢出力 | Roll / Pitch / Heading、クォータニオンおよびオイラー角 |
| Roll / Pitch静止時ノイズ(1σ) | 0.003° |
| Roll / Pitch静止時ピーク・ツー・ピーク(1時間) | 0.02° |
| 静止時の方位保持(1時間) | < 0.02° |
| ジャイロバイアス自動校正 | 起動時および10秒間静止するたびに実施 |
| 北方位測定方式 | 複数方位での静止ジャイロコンパス測定 |
| 北方位測定精度(1σ、緯度23°) | 0.76° |
| アライメント時間 | 約25分(4~5方位 × 各約5分) |
AHRSの方位は、初期方位を設定するまでは相対方位です。静止時の方位保持値は、ジャイロバイアス自動校正を有効にして静止状態で測定したもので、運動中の方位精度を示すものではありません。
北方位測定中は、モジュールを振動のない安定した平面に水平に置き、各静止測定の間に鉛直軸まわりに約90°回転させます。測定後、コマンドでAHRSの方位を設定すると真方位を出力できます。精度は緯度に依存し、高緯度では低下します。
気圧計
| 項目 | 代表値/仕様 |
|---|---|
| 測定範囲 | 300–1250 hPa |
| 絶対精度(300–1100 hPa、−5~+65 °C) | ±0.3 hPa |
| 相対精度(700–1100 hPa、+15~+55 °C) | ±0.06 hPa(約±0.5 m) |
| オフセット温度係数 | ±0.5 Pa/K |
| 長期安定性(12か月) | ±0.1 hPa |
| 気圧ノイズ(RMS、50 Hz出力) | 0.15 Pa(約1.3 cm) |
| 出力レート | 10 / 25 / 50(初期設定)/ 100 Hz |
| 出力データ | 気圧、温度、ISA気圧高度 |
測定範囲、精度、温度係数、長期安定性は気圧センサー素子の仕様です。絶対精度には実装時のはんだ付けによるオフセットを含みません。気圧ノイズは屋内静止状態、50 Hz出力で測定しています。気圧高度はISAの海面気圧1013.25 hPaに基づき算出します。
出力・インターフェース
| 項目 | 代表値/仕様 |
|---|---|
| IMU出力レート | 5 / 10 / 25 / 50 / 100 / 200 / 400 / 500 / 1000 Hz |
| 出力データ | 角速度、比力、Δθ、Δv、温度、AHRS姿勢、気圧 |
| UART1(主インターフェース) | 3.3 V TTL、460800–2000000 bps、ASCII / Binary |
| UART2(第2出力) | 3.3 V TTL、115200–2000000 bps、出力専用 |
| SPI飛行制御インターフェース | 3.3 Vスレーブ、Mode 3 / Mode 0、推奨SCK 2 MHz |
| SPIパケット | 128 bytes、CRC-16、融合および各IMUのΔθ / Δv |
| GPS PPS入力 | 3.3 V、立ち上がりエッジ、1 Hz ±1000 ppm、パルス幅≥1 µs |
| 時刻同期 | 出力時刻をPPS立ち上がりエッジに整合 |
| タイムスタンプ分解能 | 1 µs |
| 外部トリガー | 立ち上がりエッジごとに1データ出力、推奨1–1000 Hz |
ArduPilotとの統合
SparkNaviが提供するドライバーとSPIインターフェースを使用し、ArduPilotの外付けIMUとして利用できます。データシートでは、SparkNavi Blue2とCopter 4.7.1を用い、IMU600-V2を3個目のSPI IMUとして、SPIクロック2 MHzで検証しています。
ArduPilotに接続する場合は、SPI出力をardupilotモード、IMU出力レートを1000 Hzに設定してください。これは資料に記載された統合時の設定です。SPIとUARTの出力は独立しています。ドライバーと統合の詳細はSparkNaviまでお問い合わせください。
機構・電気・環境仕様
| 項目 | 代表値/仕様 |
|---|---|
| 電源電圧 | +5.0 V |
| 消費電力 | 0.73 W |
| 寸法(長さ × 幅 × 高さ) | 44.0 × 30.6 × 14.45 mm |
| 質量 | 25 g |
| 動作温度 | −40~+85 °C |
| 保存温度 | −40~+85 °C |
性能データ・測定条件
Allan deviation:室温で約25時間静止、5 HzのΔθ / Δv出力、IMUアレイ融合データ。AHRS:室温で1時間静止、5 Hz出力、リセット後最初の60秒の収束時間を除外。北方位測定:台南(緯度23°)の屋内机上、5方位を各約5分、50 Hz出力、合計29分。
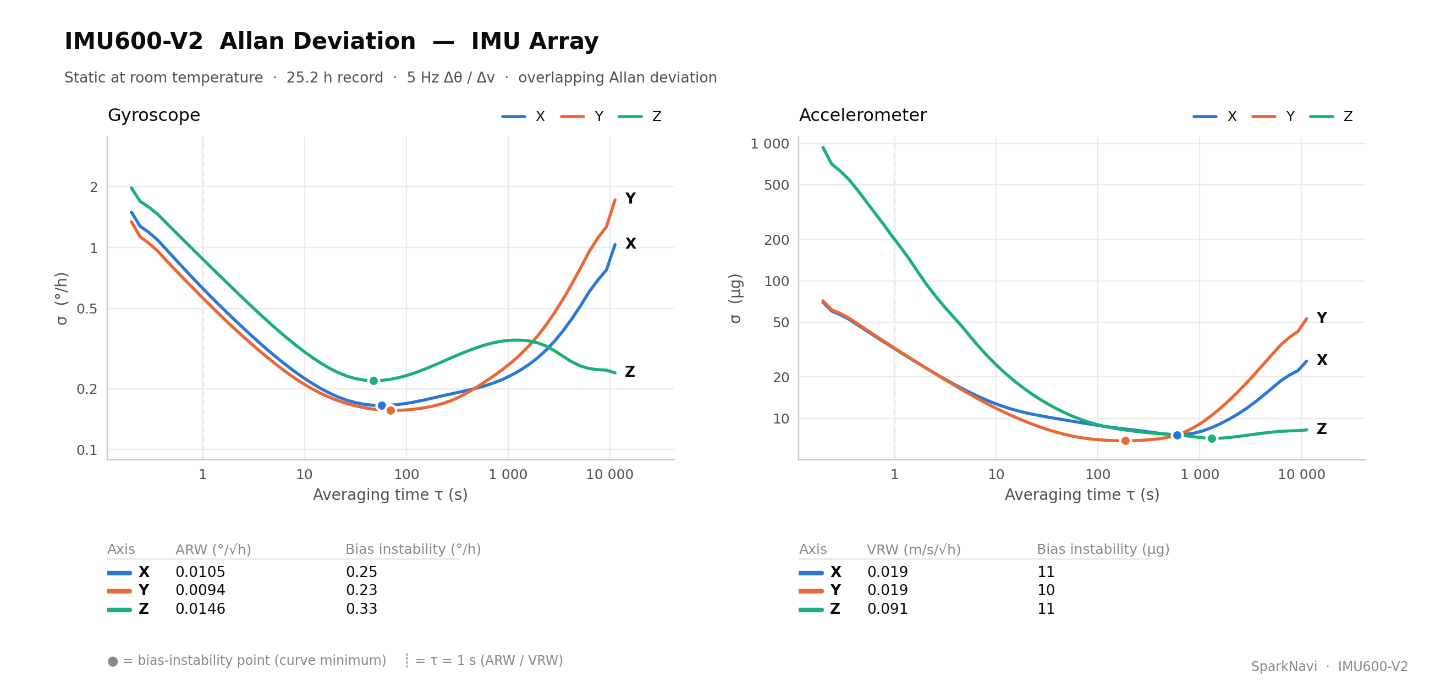
IMUアレイ融合出力のAllan deviation
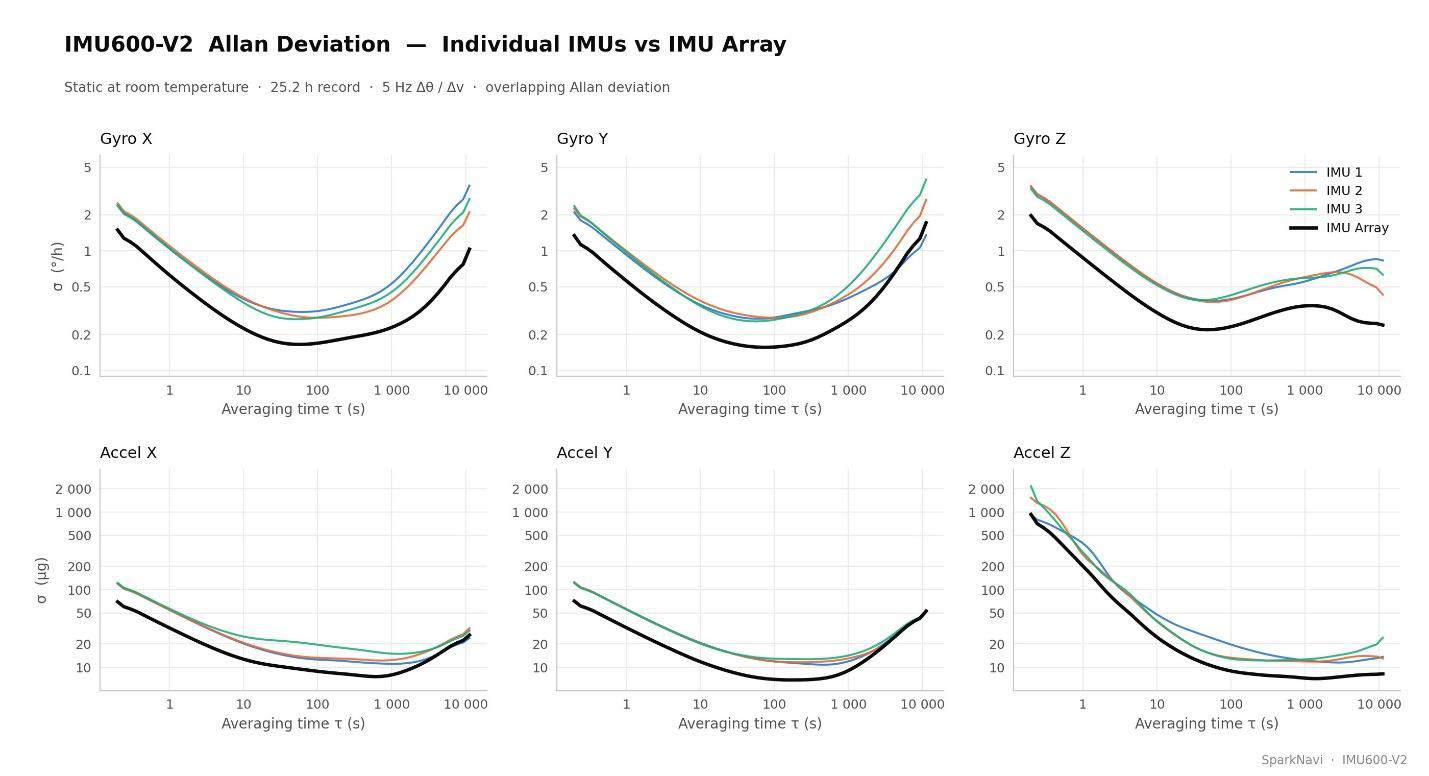
各IMUとアレイ融合の比較
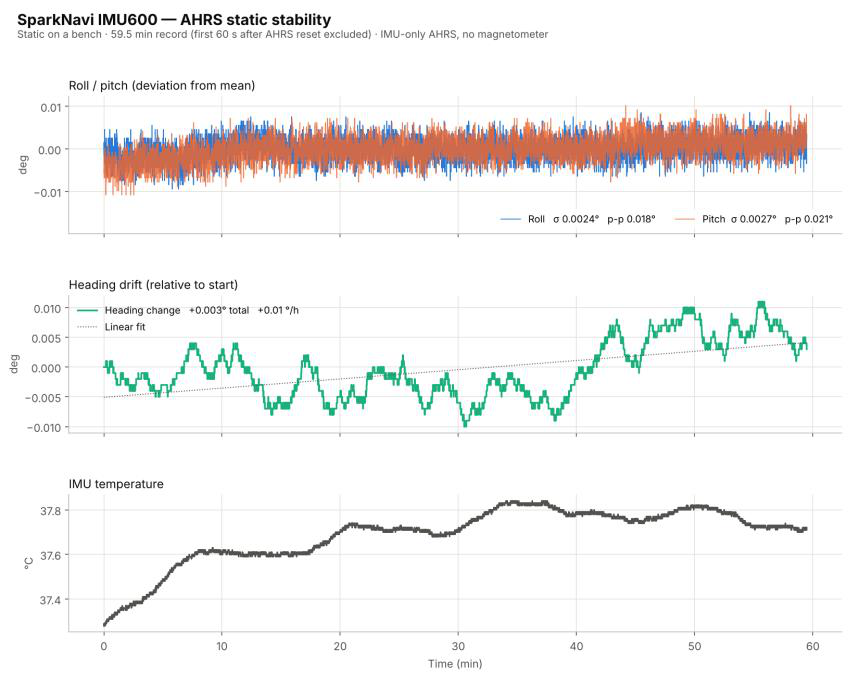
AHRS静止安定性
設定・モニタリングソフトウェア
SparkNavi IMU600 GUI(Windows)は、AHRSダッシュボード、3D表示、各IMUの状態、計測波形をリアルタイムに表示します。出力レートや通信インターフェースの設定・保存、北方位測定ウィザード、加速度計6面校正、データ記録、ファームウェア更新に対応します。
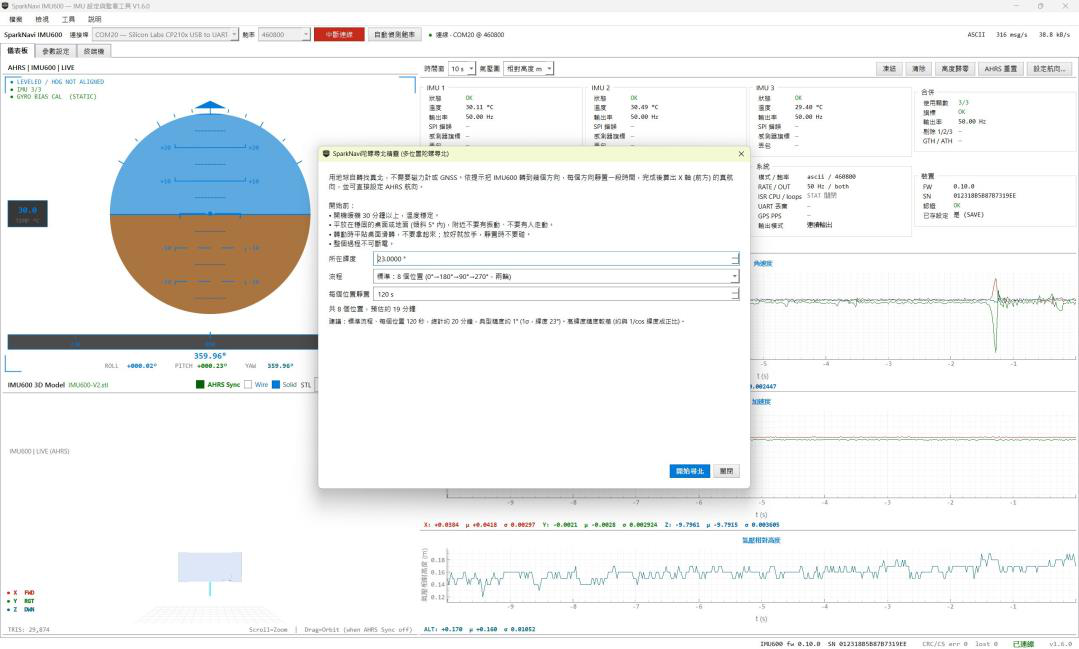
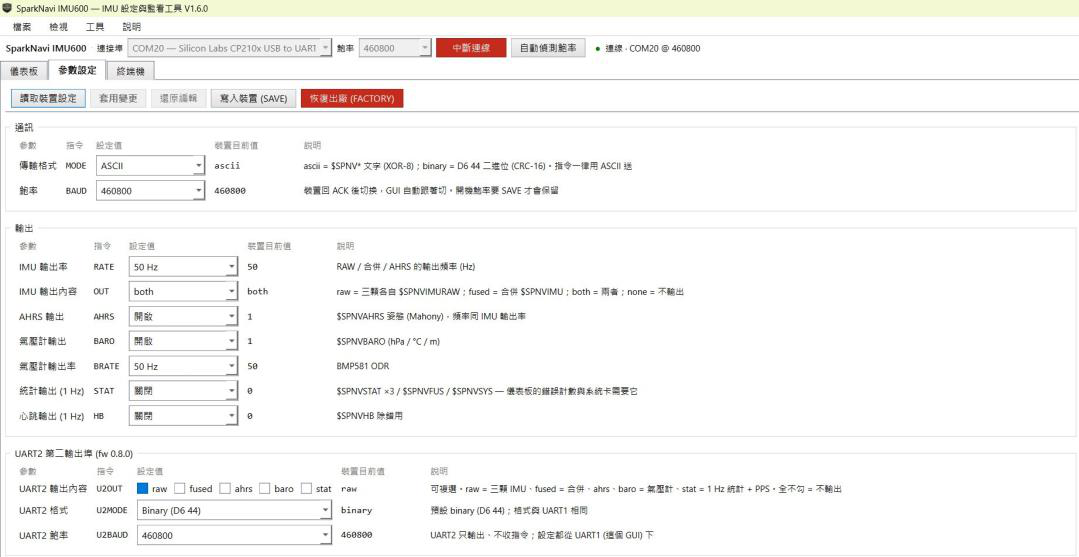
GUIソフトウェアは申請制です。お問い合わせ先: ethan@robotlab.com.tw
資料ダウンロード
| 資料 | 版/言語 | ダウンロード |
|---|---|---|
| データシート | Preliminary Rev. 1.1 · 中国語/英語 | PDFをダウンロード |
| ユーザーマニュアル | v1.1 · 繁体字中国語 · 対応FW 0.11.2 | PDFをダウンロード |
| 通信プロトコル仕様書 | v1.1 · 繁体字中国語 · 対応FW 0.11.2 | PDFをダウンロード |
GUIソフトウェアは申請制です。お問い合わせ先: ethan@robotlab.com.tw
サンプル、お見積もり、システム統合についてのお問い合わせ: ethan@robotlab.com.tw