ピン配置・電源・座標系
対象:IMU600-V2/FW 0.11.2/GUI v1.6.1。
電源と信号電圧
- 電源入力は +5 V ±5%、UART・SPI・PPS・EXT_TRIGGERは 3.3 Vロジックです。5 Vの電源定格を信号端子へ適用しないでください。
- J1はSamtec MW-12-03-G-D-130-110、2 × 12ピンです。底面のpin 1表示と奇数・偶数列を図で確認し、pin 1/2のGNDをホストと共通にしてください。
- UARTはTX → RX、RX ← TXと交差接続します。5 Vロジックのホストにはレベル変換が必要です。921600 bps以上に対応するFT232H/CP2102N等のUSB-UARTを推奨します。
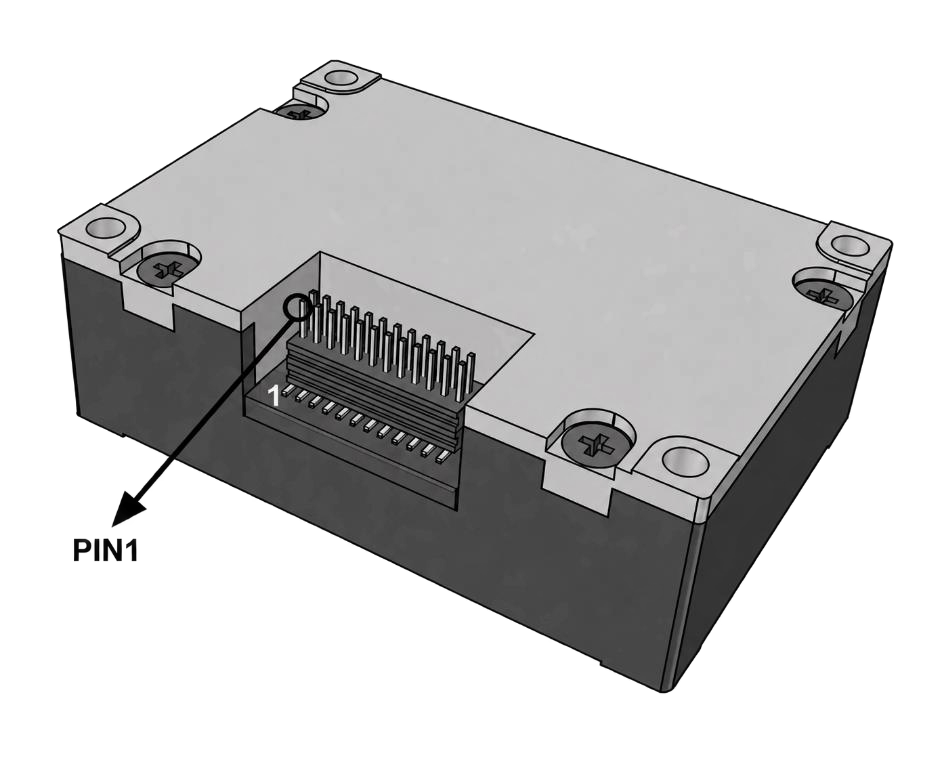
モジュール底面とpin 1
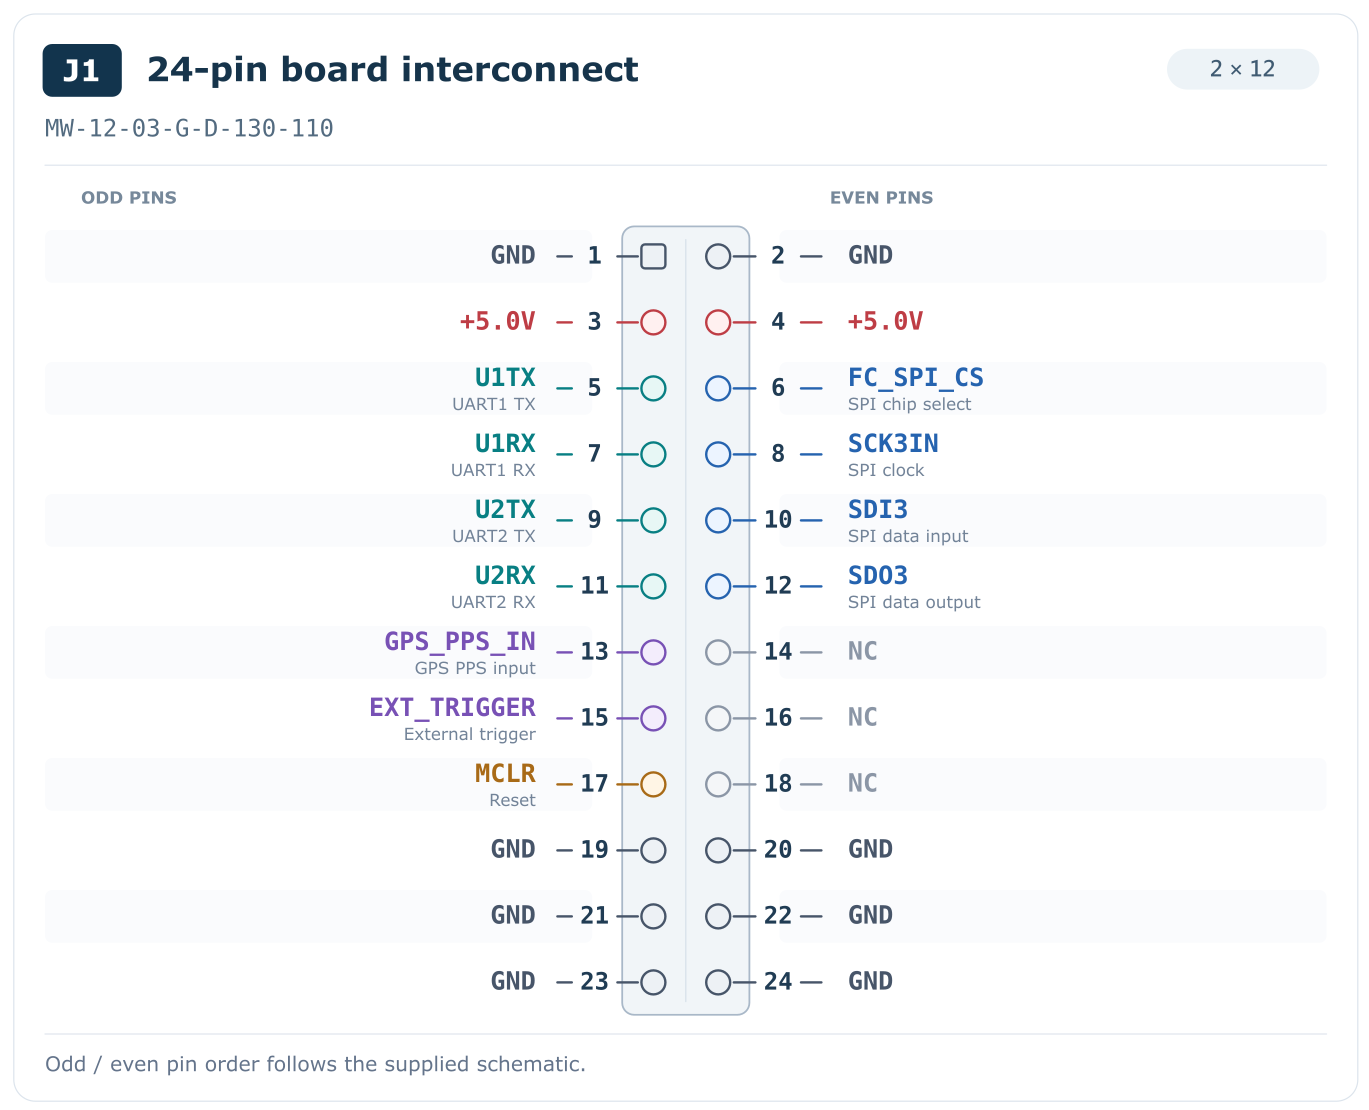
J1ピン配置。実機のpin 1表示で方向を確認
J1ピン一覧
| Pin | 信号 | 方向(モジュール基準)/用途 |
|---|---|---|
| 1, 2 | GND | GND |
| 3, 4 | +5V | 電源入力 |
| 5 | U1TX | 出力 → ホストRX |
| 6 | FC_SPI_CS | 入力;SPI CS、アクティブLow |
| 7 | U1RX | 入力 ← ホストTX;設定コマンド |
| 8 | SCK3IN | 入力;SPIクロック |
| 9 | U2TX | 出力;第2データポート |
| 10 | SDI3 / MOSI | 入力;SPIホストは0を送信 |
| 11 | U2RX | 現在未使用、開放 |
| 12 | SDO3 / MISO | 出力;SPIデータ |
| 13 | GPS_PPS_IN | 入力;3.3 V立ち上がりエッジ |
| 14 | NC | 未接続 |
| 15 | EXT_TRIGGER | 入力;3.3 V立ち上がりエッジ |
| 16 | NC | 未接続 |
| 17 | MCLR | 入力;Lowでリセット、基板上10 kΩで3.3 Vへプルアップ |
| 18–22 | NC | 未接続 |
| 23, 24 | GND | GND |
未使用入力は開放できます。SPI CSにはプルアップがあり、SPI無効時のMISOはハイインピーダンスです。MCLRを使用しない場合は開放し、Highを駆動しないでください。リセットと保守を参照。
開発ボード
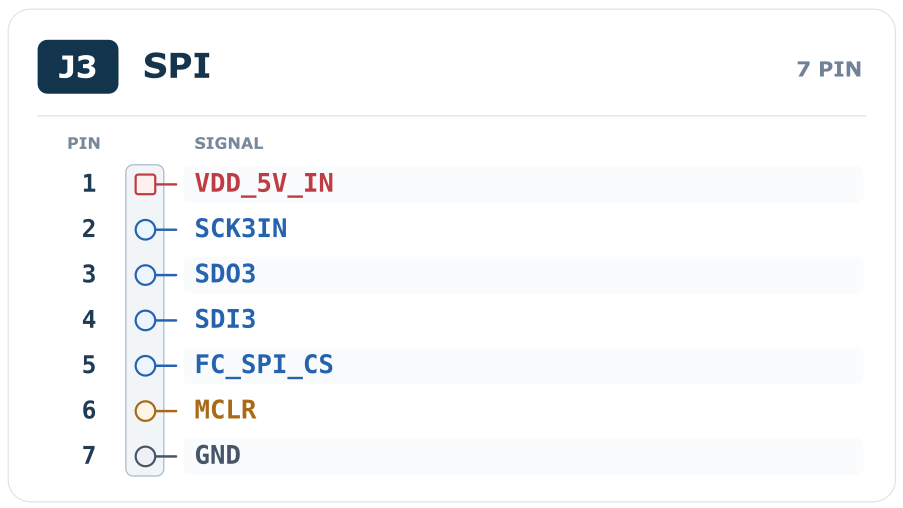
開発ボードJ3 SPI配線
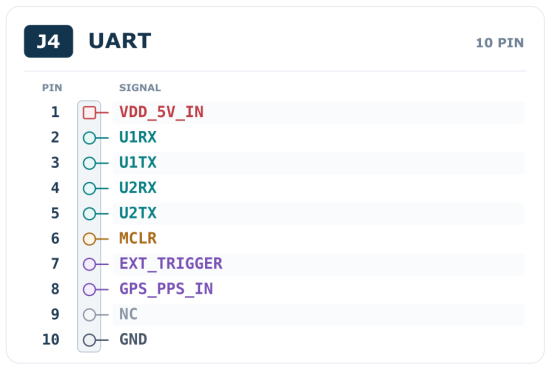
開発ボードJ4 UART配線
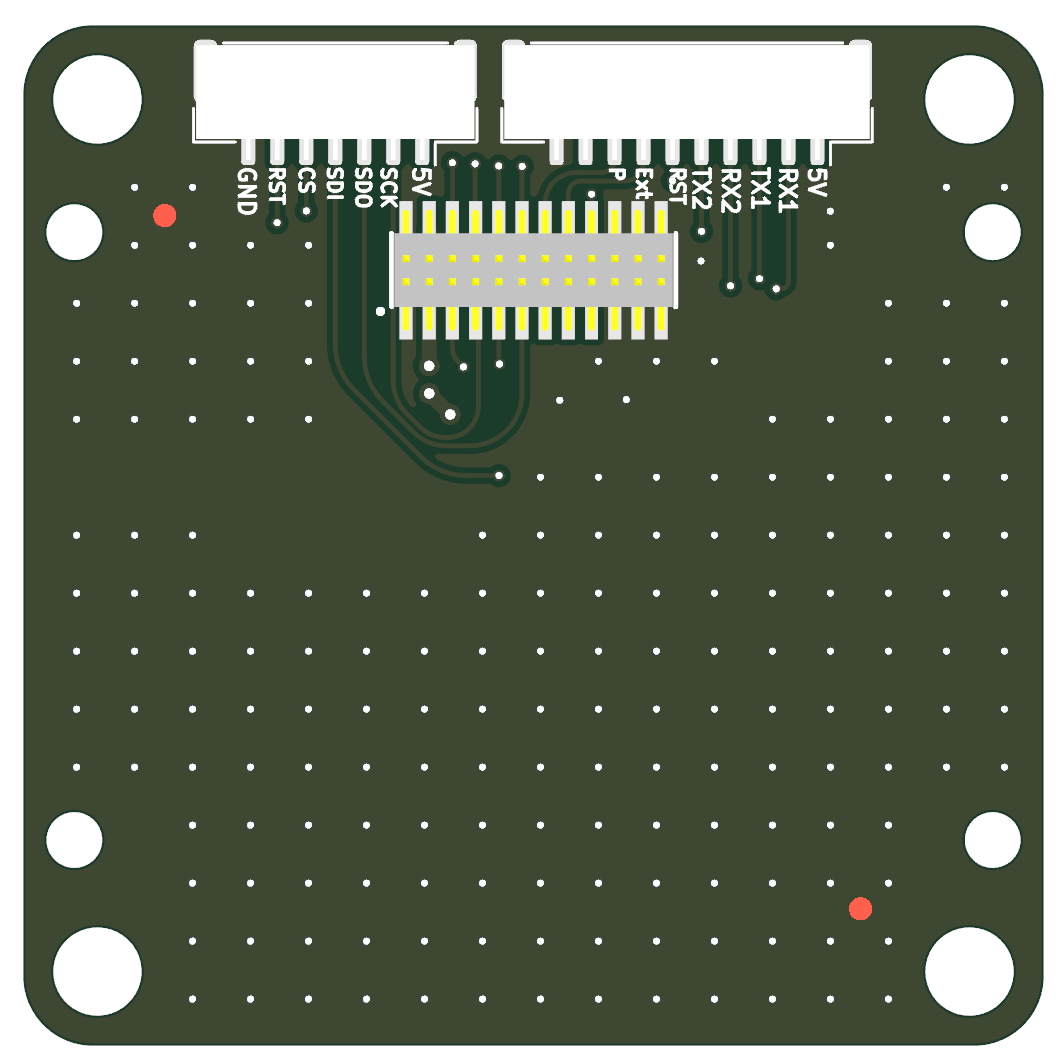
開発ボードのコネクター位置
FRD座標と取り付け
軸は +X前、+Y右、+Z下(FRD)です。AHRSはZYXオイラー角、四元数はbody FRD → NEDでq0がスカラーです。+Xを前に向けるか、ホスト側で取り付け回転を設定します。
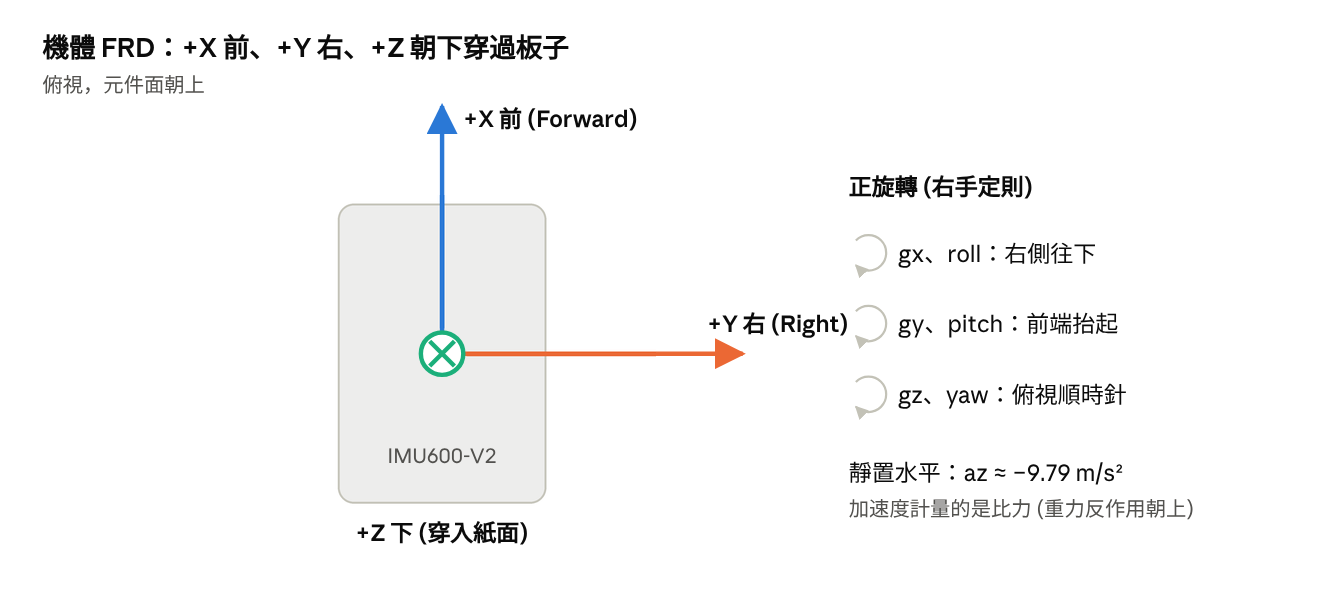
FRD座標の定義
| 動作/姿勢 | 期待される値 |
|---|---|
| 表面を上にして水平静止 | ax ≈ 0、ay ≈ 0、az ≈ −9.79 m/s²;roll/pitch ≈ 0° |
| 右側を下げる | gx・rollは正;傾けて静止したayは負 |
| 機首を上げる | gy・pitchは正;傾けて静止したaxは正 |
| 上から見て時計回り | gzは正 |
加速度は比力であり、静止しても全軸が0にはなりません。確実に固定し、±300 °/sまたは±156.9 m/s²を超える振動や運動を避けます。
原資料:IMU600-V2 User Manual v1.1 · PDFページ 8–14