InertiaX core 系列
提供導航與飛控所需的慣性量測資料,支援三 IMU 資料融合、AHRS、時間同步與多種通訊介面。
IMU600-V2
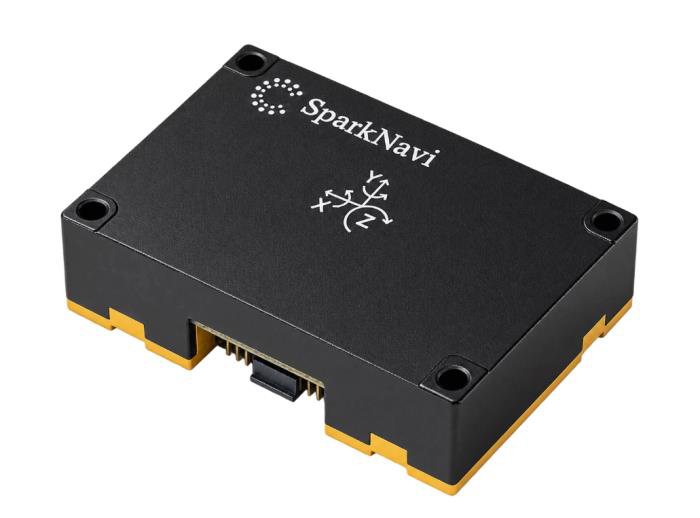
GNSS/INS 核心 · 三 IMU 陣列慣性模組
IMU600-V2 是 SparkNavi InertiaX GNSS/INS 系統使用的慣性量測模組。它將三顆 6 軸 MEMS IMU 的資料融合後,輸出角速度、比力、角度增量(Δθ)與速度增量(Δv)。模組內建 AHRS 和氣壓計,也支援 GPS PPS 時間同步與外部觸發。三顆 IMU 會持續互相比對;偵測到單顆異常時,可排除該顆資料,繼續輸出。
| 陀螺 ARW | 陀螺零偏不穩定性 | 加速度零偏不穩定性 | 最高 IMU 輸出率 |
|---|---|---|---|
| 0.015 °/√h | 0.35 °/h | 12 µg | 1000 Hz |
上表為 Datasheet(Preliminary Rev. 1.1,2026 年 10 月)所列的典型值,不是保證值;測試條件請見產品介紹頁。
樣品、報價與整合需求,請聯繫 ethan@robotlab.com.tw