PID 架構與濾波調校
適用於 SparkNavi Blue / Blue2。畫面與參數名稱可能因 ArduPilot/Mission Planner 版本而略有不同。
先確認量測與機構
先完成安裝、感測器與 ESC 設定,確認基本設定穩定、振動記錄正常後,再調整 Rate 迴路。每次只改一組相關參數並記錄結果;原手冊的 P 增量、Yaw 數值與濾波頻率皆是經驗範例,不應直接套用到不同尺寸、重量或動力的機體。
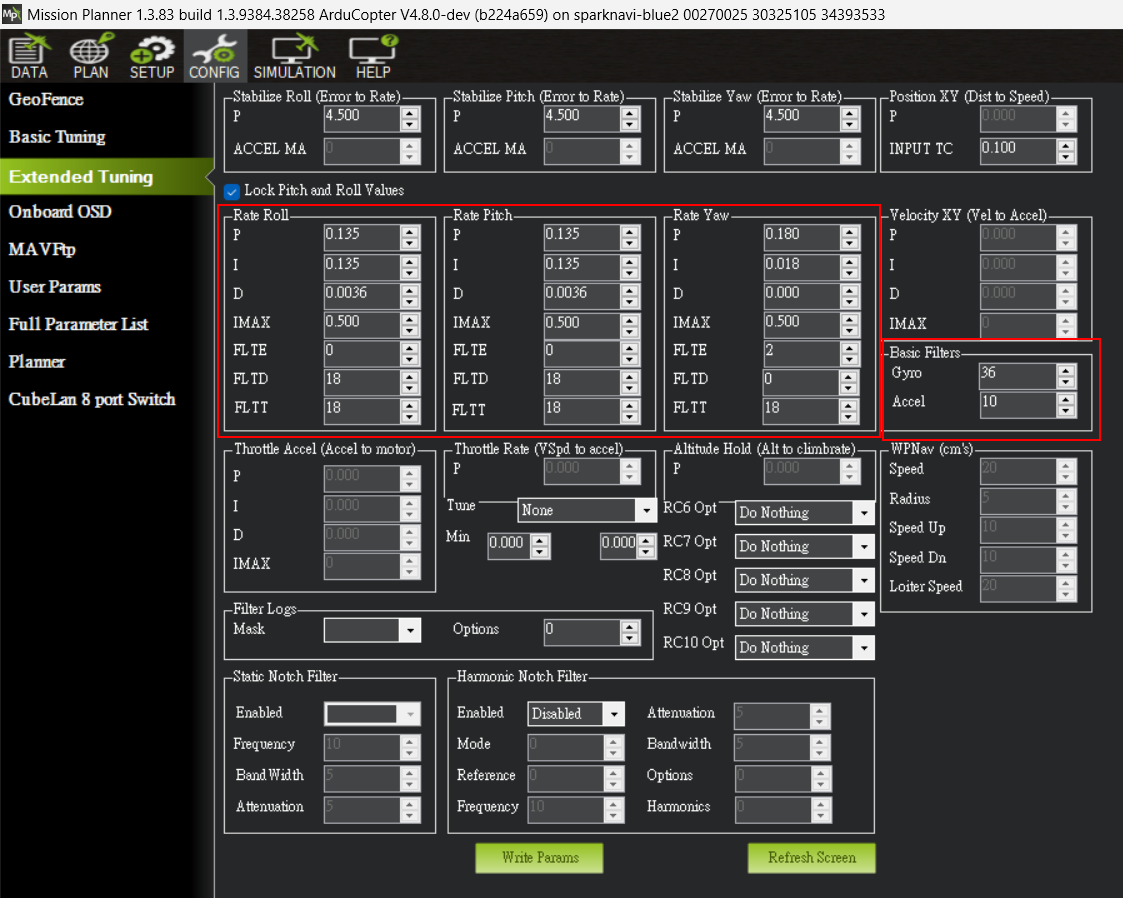
Mission Planner PID 與 Basic Filters 畫面範例
外環與內環
外環把目標角度與目前角度的差轉成目標角速度;內環比較目標與量測角速度,產生控制輸出。先處理內環 Rate Roll/Pitch/Yaw 的穩定性,再調整外環與操控反應。
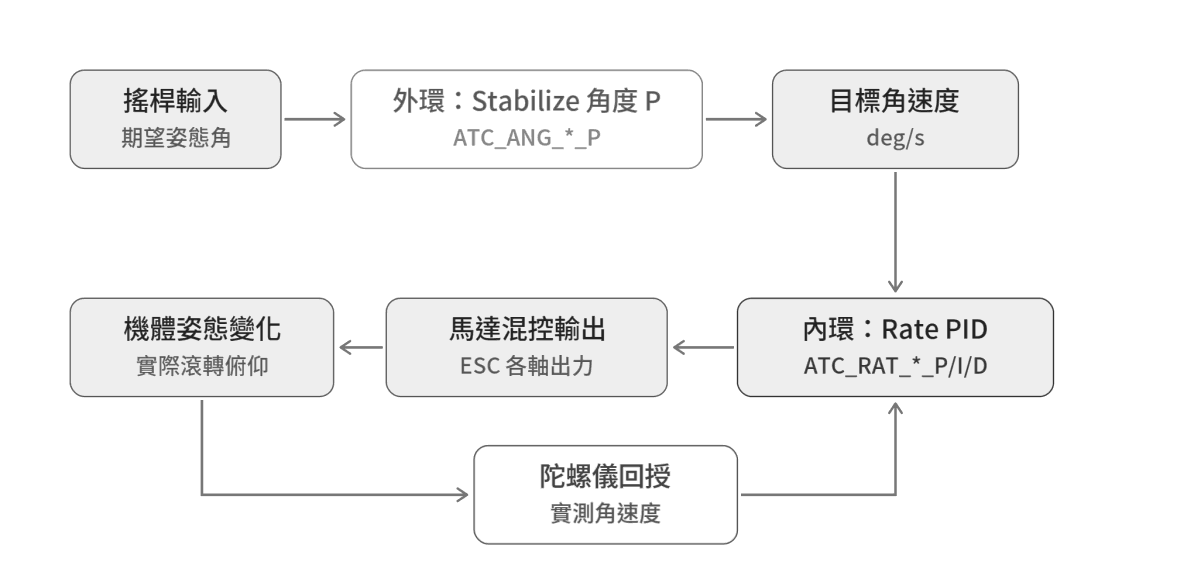
串級姿態控制架構
| 項目 | 作用 | 觀察 |
|---|---|---|
| P | 依角速度誤差立即修正。 | 偏低可能反應慢;偏高可能快速振盪。 |
| I | 累積誤差,補償持續偏載與偏差。 | 過低可能有穩態偏差;過高可能慢速擺動。 |
| D | 增加阻尼、抑制快速變化,對雜訊敏感。 | 檢查過衝、細微振動與馬達溫度。 |
調整 Roll/Pitch 時,I 通常先設為與 P 接近的數值,但不必在所有軸或所有載具上都設成 P=I。不要為了找極限刻意讓機體持續震盪;出現不穩定立即停止該次調整。
Yaw 與放桿反應
Yaw 主要利用馬達反扭矩,與 Roll/Pitch 的推力力矩不同。手冊範例為 Yaw I 約 P 的 1/10、D 為 0;可作為開始調校時的參考,仍需依機體調整。放桿後滑行也要檢查目標角速度、輸入整形與加速度限制,不應只增加 P。Yaw 過強可能造成抽動並壓縮其他控制所需的推力餘量。
濾波器的位置
| 參數 | 作用 |
|---|---|
| INS_GYRO_FILTER | 陀螺量測低通截止頻率。 |
| INS_ACCEL_FILTER | 加速度計量測低通截止頻率。 |
| ATC_RAT_*_FLTT | 目標角速度的濾波。 |
| ATC_RAT_*_FLTE | 角速度誤差的濾波。 |
| ATC_RAT_*_FLTD | D 項的濾波。 |
截止頻率太高會讓更多雜訊進入,太低則增加延遲。原手冊的「FLTT/FLTD 為 Gyro 的一半」是初始配置參考,實際值還要依韌體版本、飛行記錄中的雜訊頻譜、動態陷波設定與機體反應調整。
原文件的參數與機架參考表
下表整理 PDF 第 19、23–26 頁的範例數值,方便對照截圖。這些值不一定是目前韌體的預設值,套用前請確認是否適合自己的機體,並依飛行記錄調整。
| 項目 | PDF 所列範例 |
|---|---|
| 外環角度 P | 4.5 |
| Roll/Pitch P 調整量 | 0.02–0.04 |
| Yaw P / Roll-Pitch P | 0.180 / 0.135 |
| Yaw I / D / FLTE | 0.018 / 0 / 2 Hz |
| INS_GYRO_FILTER | 畫面 36 Hz;文件列預設 20 Hz |
| INS_ACCEL_FILTER | 畫面 10 Hz;文件列預設 20 Hz |
| FLTE (Roll/Pitch / Yaw) | 0 / 2 Hz |
| FLTT / FLTD | 原文件起始參考為 Gyro 截止頻率的一半 |
| 原文件機架分類 | INS_GYRO_FILTER |
|---|---|
| 3–5 吋穿越機 | 40–60 Hz |
| 10–15 吋攝影機 | 20–40 Hz |
| 20 吋以上大型多軸 | 10–20 Hz |
P 太低時,機體可能反應慢、跟不上目標;太高時,可能出現快速且規律的振盪。I 偏低可能持續偏向一側,偏高可能 1–2 秒週期慢晃。D 偏低可能過衝/回彈,偏高或噪聲過多可伴隨高頻振動與馬達發熱;這些現象可幫助縮小問題範圍,仍要查看實際量測與飛行記錄。
原始文件:Mission Planner V2 · PDF 頁 19–26