接腳、供電與座標方向
適用於 IMU600-V2/韌體 0.11.2/GUI v1.6.1。
供電與訊號電壓
- 電源輸入為 +5 V ±5%;所有 UART、SPI、PPS、EXT_TRIGGER 訊號為 3.3 V 邏輯。5 V 只能接到電源輸入,不能接到這些訊號腳。
- J1 為 Samtec MW-12-03-G-D-130-110,2 × 12 接腳。請對照底面的 pin 1 標記與下圖,確認奇數腳與偶數腳各在哪一排,至少接妥 pin 1/2 的 GND 並與主機共地。
- UART 需交叉接 TX → RX、RX ← TX;若主機是 5 V 邏輯,請使用電平轉換。建議 USB-UART 支援至少 921600 bps,例如適當配置的 FT232H/CP2102N。
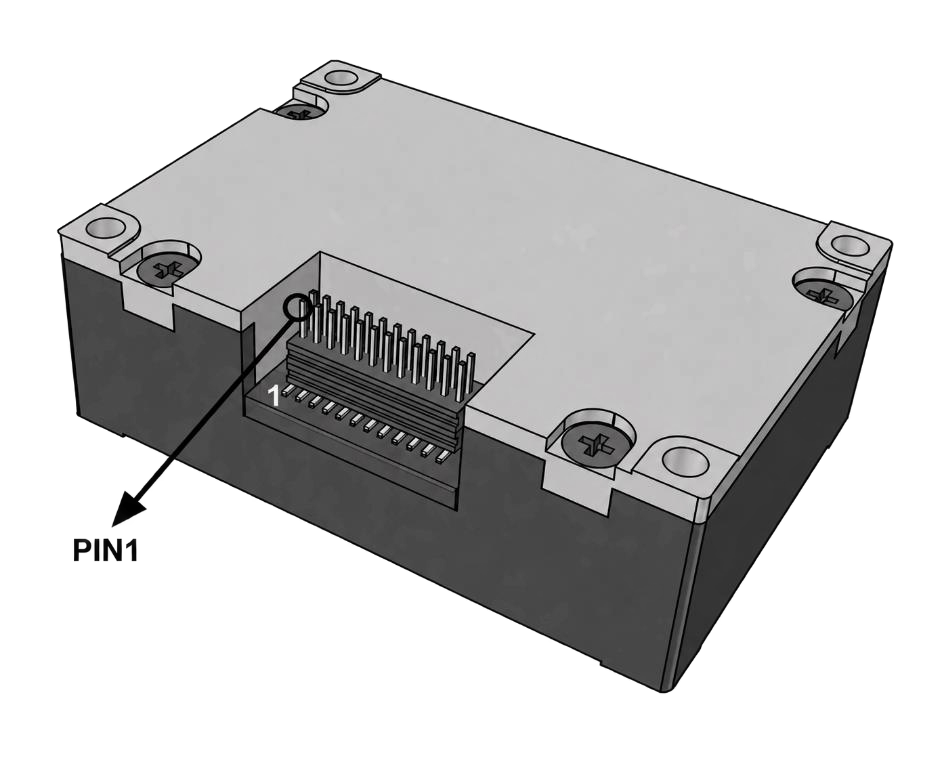
模組底面與 pin 1 標記
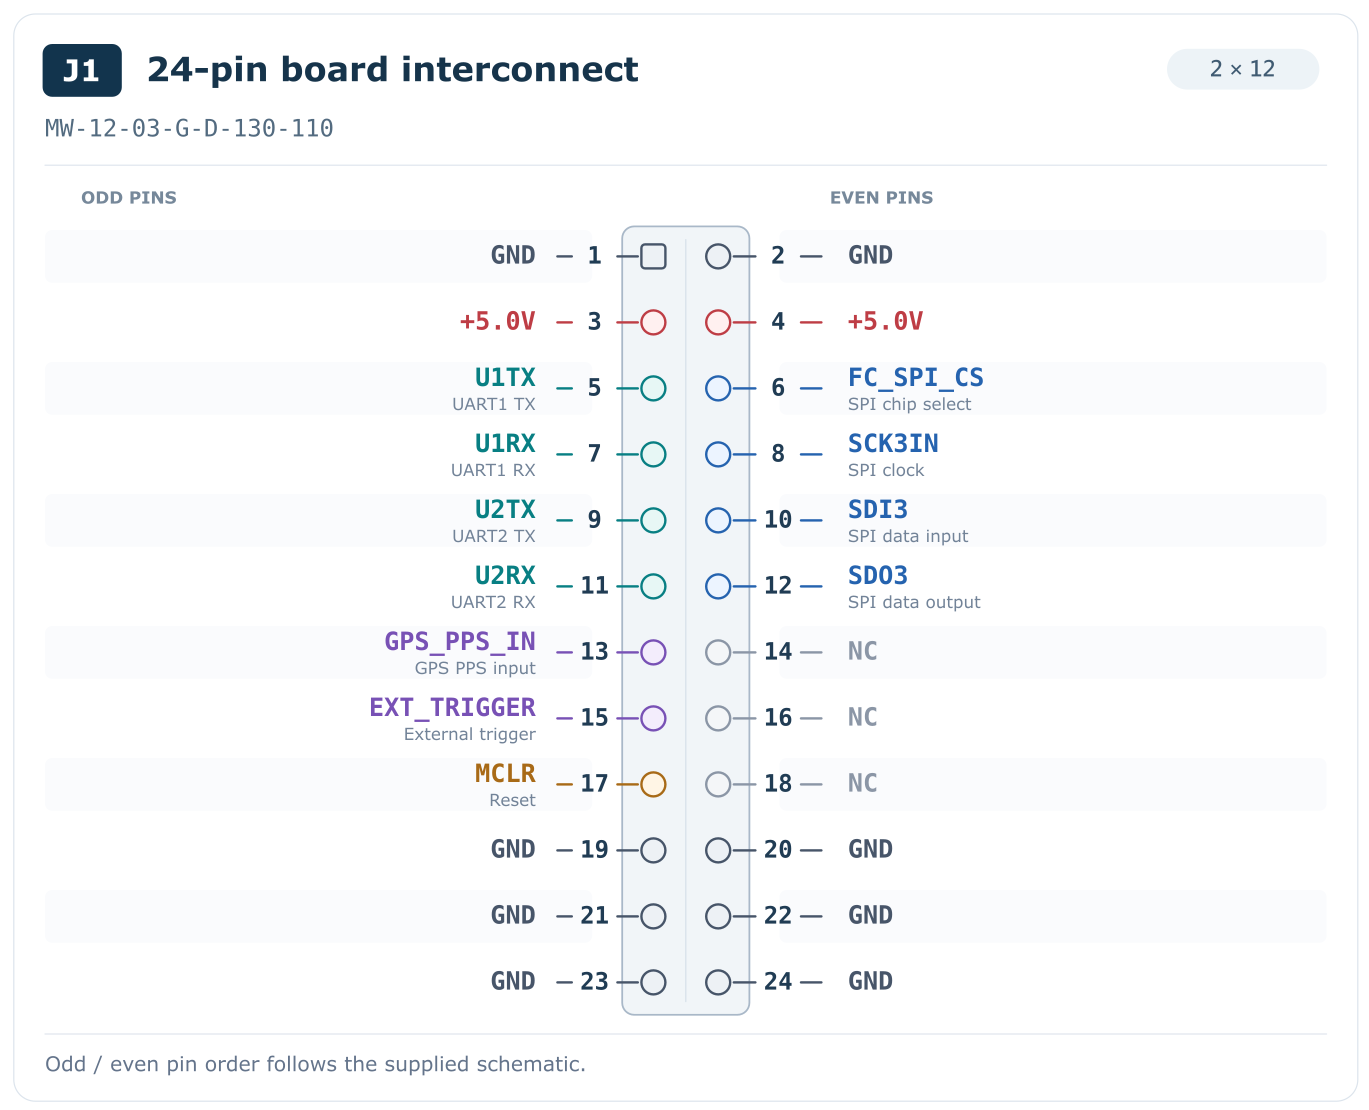
J1 接腳圖;請依實體 pin 1 辨識方向
J1 接腳表
| Pin | 訊號 | 方向(相對模組)/用途 |
|---|---|---|
| 1, 2 | GND | 接地 |
| 3, 4 | +5V | 電源輸入 |
| 5 | U1TX | 輸出 → 主機 RX |
| 6 | FC_SPI_CS | 輸入;SPI CS,低態有效 |
| 7 | U1RX | 輸入 ← 主機 TX;設定指令 |
| 8 | SCK3IN | 輸入;SPI clock |
| 9 | U2TX | 輸出;第二資料埠 |
| 10 | SDI3 / MOSI | 輸入;SPI 主機送 0 |
| 11 | U2RX | 目前未使用,留空 |
| 12 | SDO3 / MISO | 輸出;SPI 資料 |
| 13 | GPS_PPS_IN | 輸入;3.3 V 上升緣 |
| 14 | NC | 不接 |
| 15 | EXT_TRIGGER | 輸入;3.3 V 上升緣 |
| 16 | NC | 不接 |
| 17 | MCLR | 輸入;低態重置,板上 10 kΩ 上拉至 3.3 V |
| 18–22 | NC | 不接 |
| 23, 24 | GND | 接地 |
未使用的輸入可留空;SPI CS 已上拉,SPI 關閉時 MISO 為高阻抗。MCLR 未使用時留空,不要主動輸出高電位;詳細電路見重置與維護。
開發板接線
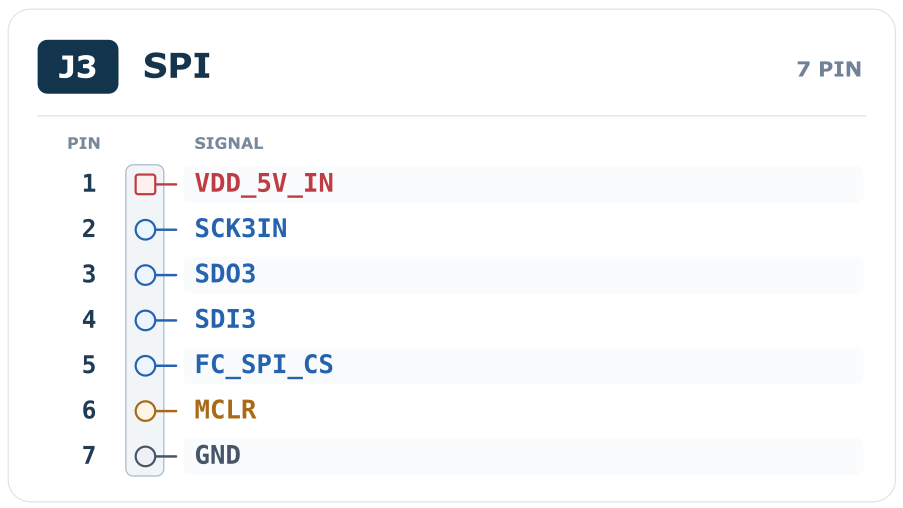
開發板 J3 SPI 接線
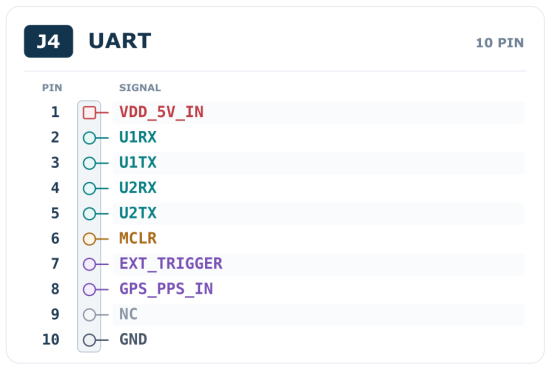
開發板 J4 UART 接線
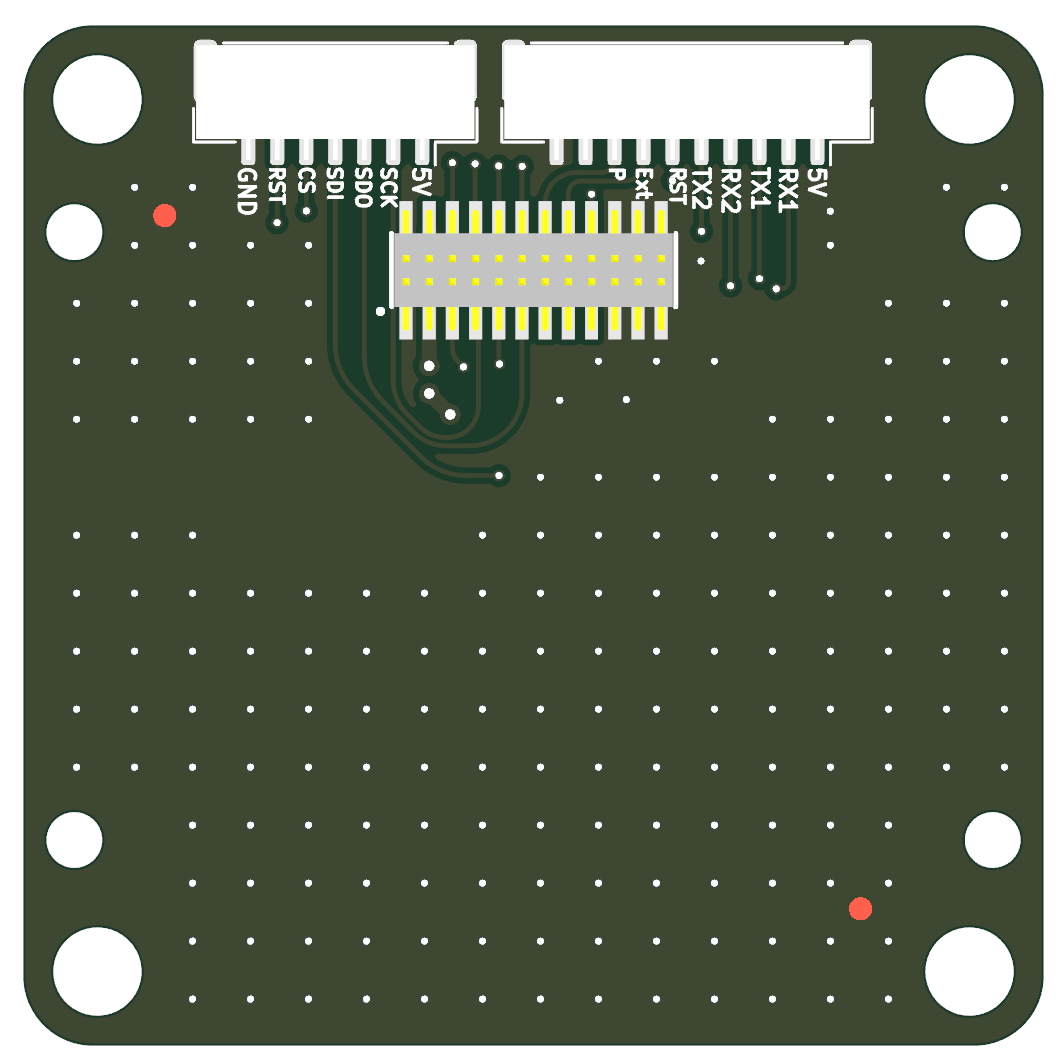
開發板接頭位置
FRD 座標與安裝
模組採 +X 前、+Y 右、+Z 下(FRD)。AHRS 使用 ZYX 歐拉角,四元數表示 body FRD → NED,q0 為純量。將 +X 朝向載具前方;如果採用其他安裝方向,主機程式必須將量測值轉換到載具的座標方向。
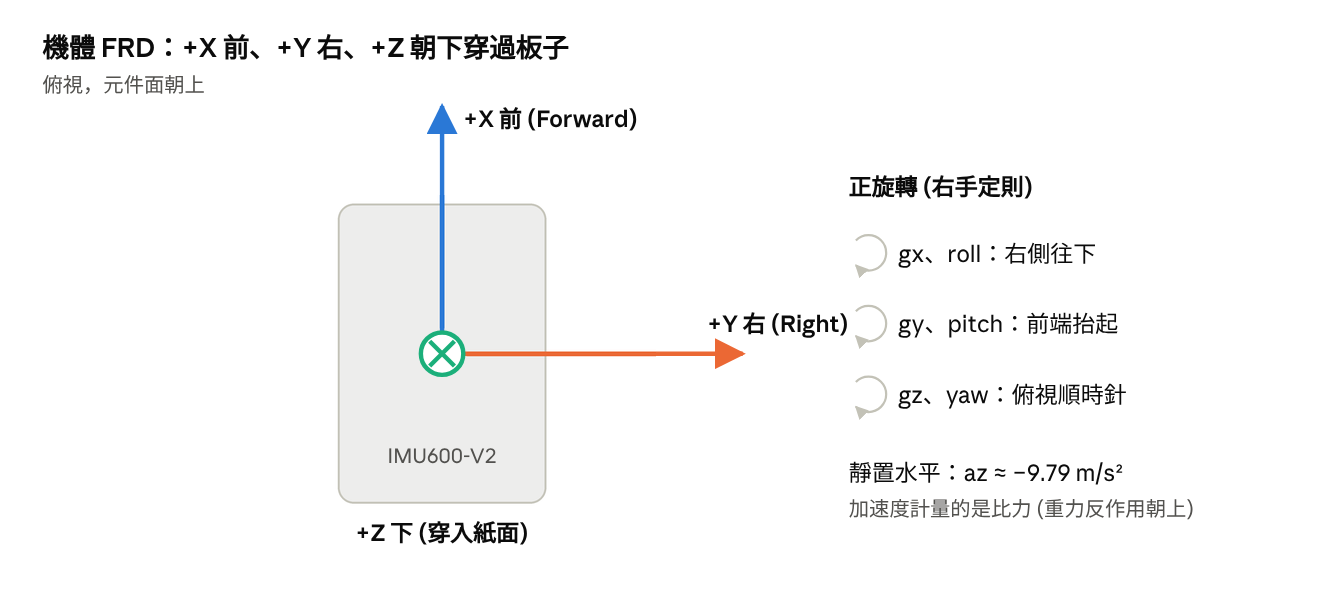
FRD 軸向定義
| 動作/姿態 | 預期讀值 |
|---|---|
| 正面朝上、水平靜置 | ax ≈ 0、ay ≈ 0、az ≈ −9.79 m/s²;roll/pitch ≈ 0° |
| 右側下沉 | gx、roll 正;傾斜靜置時 ay 負 |
| 機頭抬高 | gy、pitch 正;傾斜靜置時 ax 正 |
| 由上往下看順時針旋轉 | gz 正 |
加速度欄位輸出的是比力,靜置時仍有重力對應的讀值,因此三軸不會全部是 0。模組需穩固固定並控制振動,避免超出 ±300 °/s 或 ±156.9 m/s² 量程。
原始文件:IMU600-V2 User Manual v1.1 · PDF 頁 8–14