Mission Planner 初始設定與校正
適用於 SparkNavi Blue / Blue2。畫面與參數名稱可能因 ArduPilot/Mission Planner 版本而略有不同。
設定前請先拆下槳葉。完成校正、馬達/ESC 檢查及失效保護設定後,再安排首飛。「Ready to Arm」只表示目前通過解鎖檢查,仍需完成其他整機檢查。
1. 機架設定
SETUP → Mandatory Hardware → Frame Type:先選 Frame Class,再選與馬達配置一致的 Frame Type。標準四旋翼 X 選 Quad + X;不要將 Y6 等不同機架選項當作四旋翼設定。
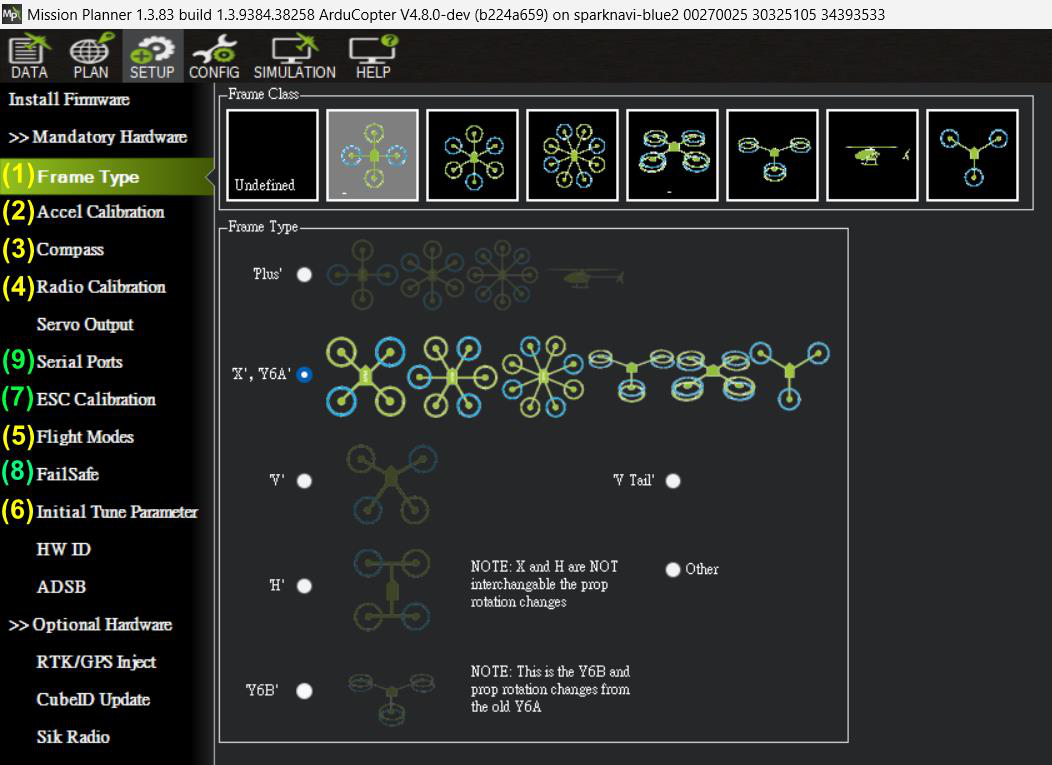
機架與校正設定入口
2. 加速度計六面與水平校正
| 功能 | 用途 |
|---|---|
| Calibrate Accel | 透過六個方向的量測,計算各軸的零偏與比例因子。 |
| Calibrate Level | 校正機體水平與飛控安裝傾斜的差異,寫入 AHRS_TRIM_X/Y。 |
| Simple Accel Cal | 單姿態簡化校正;不等同完整六面校正。 |
- 按 Calibrate Accel,依畫面提示逐一擺放姿態,每次保持靜止,再依目前介面要求確認。
- 依序包含水平、左側、右側、機頭朝下、機頭朝上、倒置。完成後確認 Calibration successful。
- 將機體放在已確認水平的平面,再做 Calibrate Level;重新啟動並確認 HUD 方向及水平。
一次六面校正會同時處理已啟用的 IMU。第一顆的結果存入 INS_ACCOFFS_/INS_ACCSCAL_,第二、第三顆則對應 INS_ACC2/INS_ACC3。如果感測器 ID 改變,請重新校正。
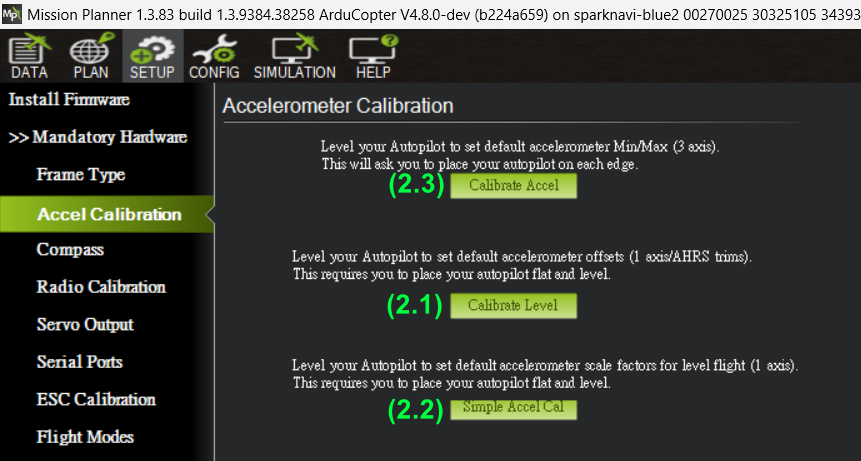
加速度計校正畫面
3. 羅盤校正
- 在遠離金屬與大電流線的位置校正,確認外接與內建羅盤選擇正確。Blue1 內建 HMC5883L,Blue2 為 IST8310。
- 先將校正通過標準設為 Default,按 Start,慢慢轉動機體涵蓋各方向;依畫面完成並重新啟動。
| Fitness | COMPASS_CAL_FIT |
|---|---|
| Very Strict | 4 |
| Strict | 8 |
| Default | 16 |
| Relaxed | 32 |
| Very Relaxed | 128 |
上述為原手冊所列的介面對照。Fit 越小,表示量測值與校正模型的差距越小。不過,這個數值無法單獨判斷飛行中的磁干擾。若校正無法通過,請先檢查安裝位置與附近的干擾源,再評估門檻設定。
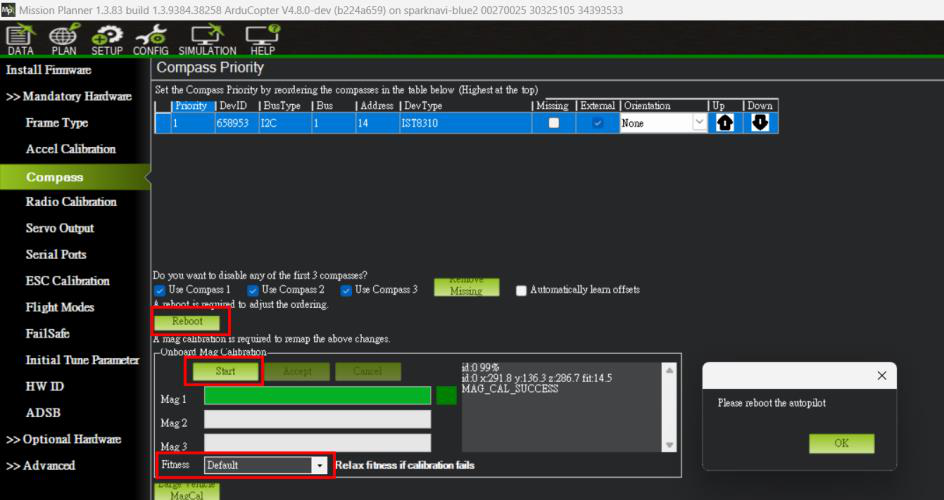
羅盤校正操作
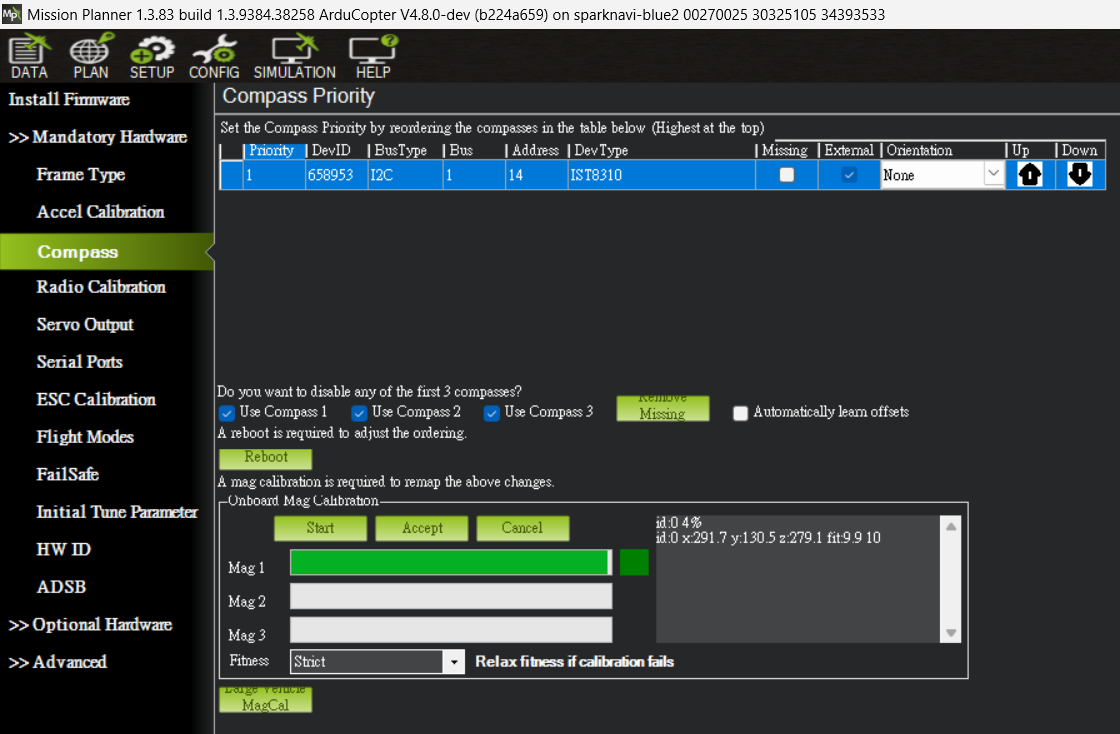
Fitness 與校正結果範例
4. 遙控器校正
- 先確認接收器已對頻、接線正確,Radio Calibration 各通道有反應。
- 按 Calibrate Radio,將搖桿與使用中的開關移到所有端點。回中後按 Click when Done,確認儲存完成。
- 確認 Roll/Pitch/Throttle/Yaw 對應、方向及端點,另確認模式開關與接收機失聯時的行為。上鎖開關的配置須避免飛行中誤觸。
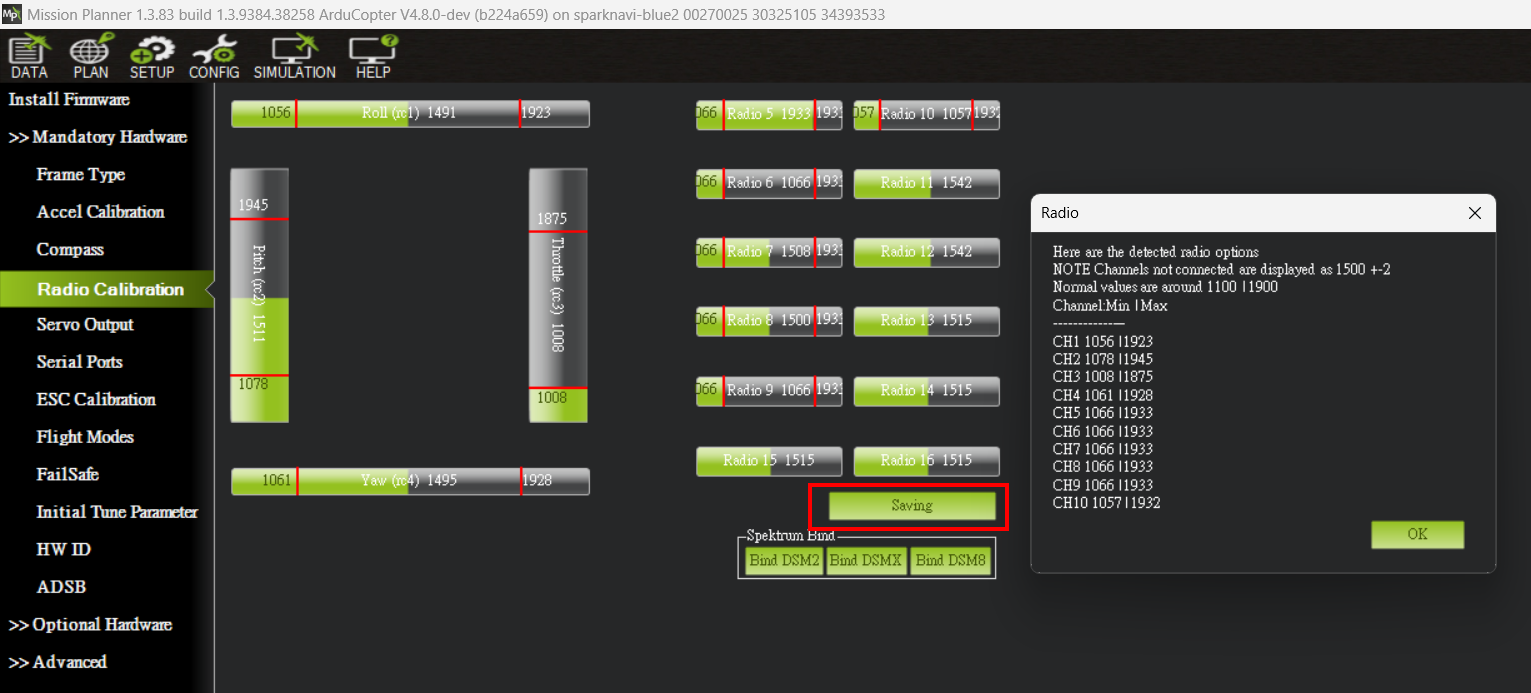
Radio Calibration
5. 飛行模式
手冊使用 CH5 三段開關範例:Flight Mode 1=Stabilize、4=AltHold、6=Loiter。每一檔對應哪個 Flight Mode,取決於接收機輸出的 PWM 值。請逐檔撥動開關,並在畫面上確認。
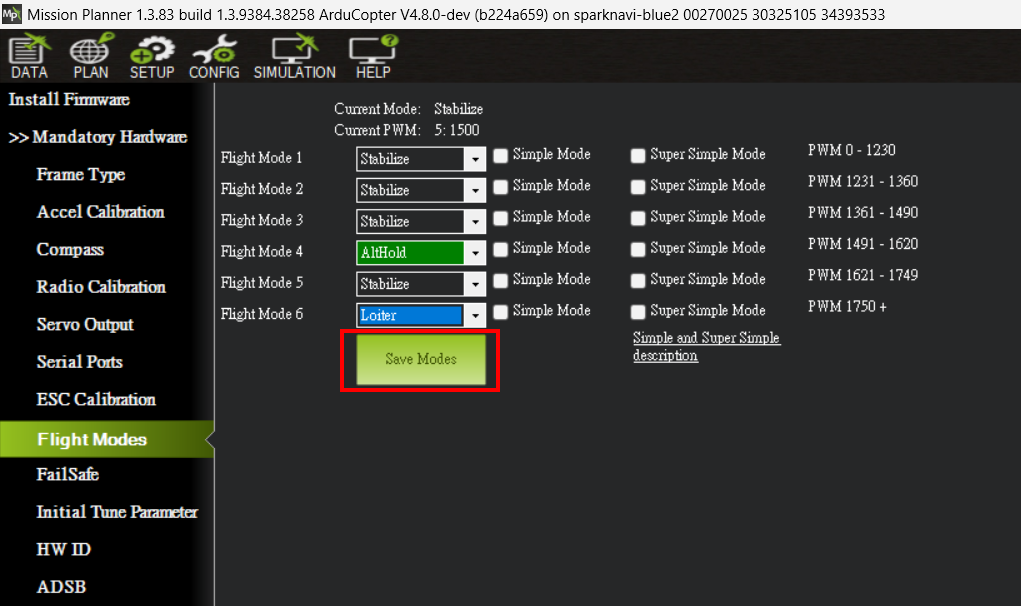
三段模式設定範例
6. 初始參數與電池
- 輸入實際槳葉尺寸及電池串數,按 Calculate Initial Parameters,檢查結果後按 Write FC。這些計算值是初始設定,後續仍需依實際飛行結果調整。
- 接上電源模組,使用電表校正電壓與電流量測。只有未使用第二電源監測時才停用 Battery Monitor2;使用雙電源時保留並分別校正。
- 依 ESC 協定完成設定及需要的校正,並在首飛前確認遙控失聯、低電量、RTL/降落等失效保護。
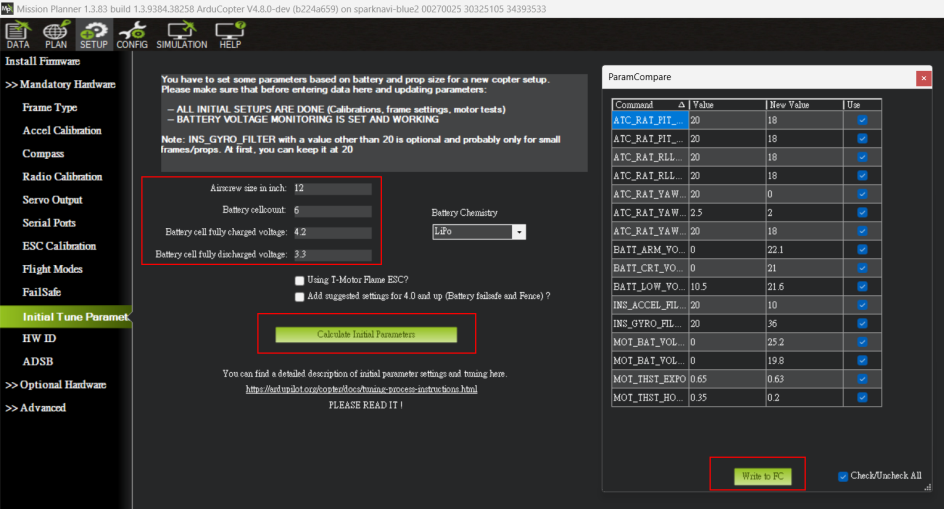
初始參數計算
7. 最後確認
寫入參數後重新啟動飛控,再連線確認當前 Messages、HUD 與 PreArm 檢查。保留一份參數備份;排除警告原因後才解鎖。Actions → Arm/Disarm 與遙控器解鎖都可能啟動馬達,桌面測試仍須拆槳。
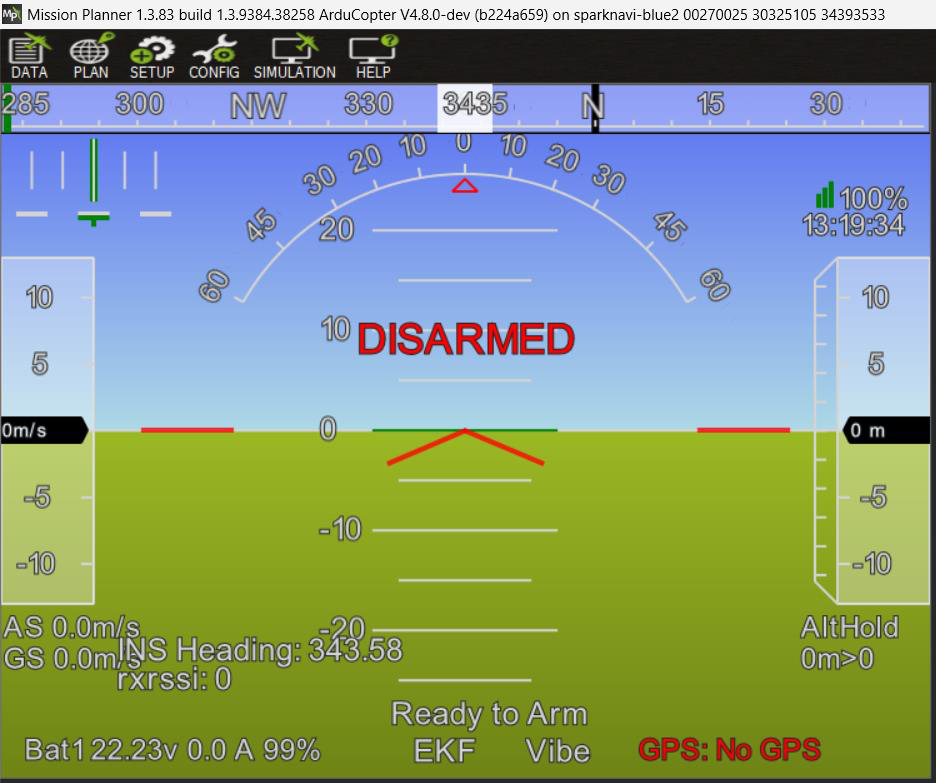
Ready to Arm 畫面範例
校正畫面與參數細節
原文件示範的重開機方式是按 Ctrl+F,再選 reboot pixhawk。Calibrate Accel 的六個姿態依序為 LEVEL、LEFT、RIGHT、NOSE DOWN、NOSE UP、BACK;保持靜止後按畫面要求確認,原文件介面使用鍵盤任意鍵。請預留足夠的線長,避免翻轉機體時拉扯接頭。
INS_ACCOFFS_X / INS_ACCOFFS_Y / INS_ACCOFFS_Z
INS_ACCSCAL_X / INS_ACCSCAL_Y / INS_ACCSCAL_Z
INS_ACC2OFFS_* / INS_ACC2SCAL_*
INS_ACC3OFFS_* / INS_ACC3SCAL_*
INS_ACC_ID / INS_ACC2_ID
AHRS_TRIM_X / AHRS_TRIM_Y
完整六面校正解算各軸零偏與比例;Simple Accel Cal 的單姿態觀測無法完整解出各軸比例,不應視為完整校正。校正結果會對應到感測器 ID,更換感測器後須重新校正。遙控校正依 Calibrate Radio → Click when Done → Saving → Completed,通道無反應時也要檢查接收器對頻、供電與協定。
原始文件:Mission Planner V2 · PDF 頁 11–18