IMU600-V2
GNSS/INS 核心 · 三 IMU 陣列慣性模組
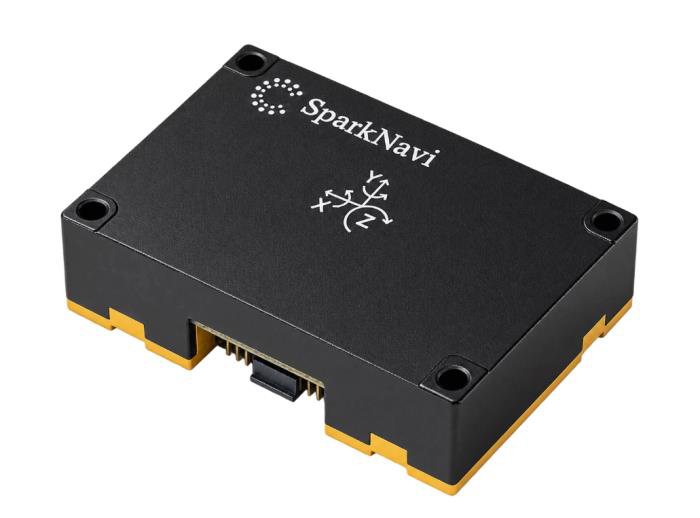
IMU600-V2 是 SparkNavi InertiaX GNSS/INS 系統使用的慣性量測模組。它將三顆 6 軸 MEMS IMU 的資料融合後,輸出角速度、比力、角度增量(Δθ)與速度增量(Δv)。模組內建 AHRS 和氣壓計,也支援 GPS PPS 時間同步與外部觸發。三顆 IMU 會持續互相比對;偵測到單顆異常時,可排除該顆資料,繼續輸出。
導航系統可讀取本模組的慣性量測與姿態資料。GPS PPS 接腳用於輸入時間同步訊號。
| 陀螺 ARW | 陀螺零偏不穩定性 | 加速度零偏不穩定性 | 最高 IMU 輸出率 |
|---|---|---|---|
| 0.015 °/√h | 0.35 °/h | 12 µg | 1000 Hz |
上表為 Datasheet(Preliminary Rev. 1.1,2026 年 10 月)所列的典型值,不是保證值;測試條件請見本頁「性能數據與測試條件」。
主要特色
- 三 IMU 陣列融合:相較單顆 IMU,雜訊約降低 1.7 倍,並提供即時故障偵測與自動剔除。
- 提供 Δθ / Δv 輸出,含圓錐運動(coning)與划槳運動(sculling)補償。
- 內建 AHRS,提供四元數與歐拉角姿態,靜止時可自動校正陀螺零偏。
- 支援多方位靜態陀螺尋北,不需磁力計或 GNSS。
- IMU 與氣壓計輸出率可獨立設定;IMU 最高輸出率為 1000 Hz。
- 提供雙 UART(ASCII / Binary)、SPI 從機介面、GPS PPS 與外部觸發。
- Windows GUI 支援即時監看、參數設定、加速度六面校正及加密簽章韌體更新。
慣性量測性能
| 項目 | 典型值/規格 |
|---|---|
| 感測器 | 3 × 6 軸 MEMS IMU + 1 × 氣壓計 |
| 陀螺儀量程 | ±300 °/s |
| 角度隨機漫步(ARW) | 0.015 °/√h |
| 陀螺雜訊密度 | 0.00025 °/s/√Hz |
| 陀螺零偏不穩定性 | 0.35 °/h |
| 加速度計量程 | ±16 g |
| 速度隨機漫步(X / Y) | 0.02 m/s/√h |
| 速度隨機漫步(Z) | 0.1 m/s/√h |
| 加速度零偏不穩定性 | 12 µg |
| 內部取樣率 | 每顆 IMU 1475 Hz |
| 座標系 | 機體 FRD(前、右、下) |
AHRS 姿態與陀螺尋北
| 項目 | 典型值/規格 |
|---|---|
| 姿態輸出 | Roll / Pitch / Heading;四元數與歐拉角 |
| Roll / Pitch 靜態雜訊(1σ) | 0.003° |
| Roll / Pitch 靜態峰對峰(1 小時) | 0.02° |
| 靜止航向保持(1 小時) | < 0.02° |
| 陀螺零偏自動校正 | 開機及每次靜止 10 秒後 |
| 尋北方式 | 多方位靜態陀螺尋北 |
| 尋北精度(1σ,緯度 23°) | 0.76° |
| 對準時間 | 約 25 分鐘(4–5 個方位,各約 5 分鐘) |
AHRS 航向預設為相對航向,可用指令設定初始航向。靜止航向保持數值是在開啟自動陀螺零偏校正、機體靜止時量測,不能當作運動中的航向精度。
尋北時,需將模組平放於穩固、無振動的平面,在各次靜止量測之間繞垂直軸旋轉約 90°。對準完成後,以指令設定 AHRS 航向,即可輸出真航向。尋北性能受緯度影響,高緯度地區的精度會降低。
氣壓計
| 項目 | 典型值/規格 |
|---|---|
| 量測範圍 | 300–1250 hPa |
| 絕對精度(300–1100 hPa,−5 至 +65 °C) | ±0.3 hPa |
| 相對精度(700–1100 hPa,+15 至 +55 °C) | ±0.06 hPa(約 ±0.5 m) |
| 溫度係數 | ±0.5 Pa/K |
| 長期穩定性(12 個月) | ±0.1 hPa |
| 氣壓雜訊(RMS,50 Hz 輸出) | 0.15 Pa(約 1.3 cm) |
| 輸出率 | 10 / 25 / 50(預設)/ 100 Hz |
| 輸出資料 | 氣壓、溫度、氣壓高度(ISA) |
量測範圍、精度、溫度係數及長期穩定性為氣壓感測元件規格;絕對精度不含組裝焊接後的偏移。氣壓雜訊為室內靜置、50 Hz 輸出實測值。氣壓高度依國際標準大氣(ISA,海平面 1013.25 hPa)換算。
輸出與通訊介面
| 項目 | 典型值/規格 |
|---|---|
| IMU 輸出率 | 5 / 10 / 25 / 50 / 100 / 200 / 400 / 500 / 1000 Hz |
| 輸出資料 | 角速度、比力、Δθ、Δv、溫度、AHRS 姿態與氣壓 |
| UART1 主介面 | 3.3 V TTL;460800–2000000 bps;ASCII / Binary |
| UART2 第二輸出 | 3.3 V TTL;115200–2000000 bps;僅輸出 |
| SPI 飛控介面 | 3.3 V 從機;Mode 3 / Mode 0;建議 SCK 2 MHz |
| SPI 封包 | 128 bytes,CRC-16;含融合及三顆 IMU 各自的 Δθ / Δv |
| GPS PPS 輸入 | 3.3 V、上升緣、1 Hz ±1000 ppm、脈寬 ≥1 µs |
| 時間對齊 | 輸出時間格對齊 PPS 上升緣 |
| 時間戳解析度 | 1 µs |
| 外部觸發 | 每個上升緣輸出一筆;建議 1–1000 Hz |
ArduPilot 飛控整合
透過 SPI 介面及 SparkNavi 提供的驅動,IMU600-V2 可作為 ArduPilot 飛控的外接 IMU。Datasheet 記載的驗證平台為 SparkNavi Blue2 搭配 Copter 4.7.1,IMU600-V2 作為第三顆 SPI IMU,SPI 時脈為 2 MHz。
接入 ArduPilot 時,請將 SPI 輸出設為 ardupilot 模式,並將 IMU 輸出率設為 1000 Hz。以上為文件採用的整合設定。SPI 與 UART 可各自設定輸出。驅動與整合細節請聯繫 SparkNavi。
機構、電氣與環境規格
| 項目 | 典型值/規格 |
|---|---|
| 供電電壓 | +5.0 V |
| 功耗 | 0.73 W |
| 尺寸(長 × 寬 × 高) | 44.0 × 30.6 × 14.45 mm |
| 重量 | 25 g |
| 工作溫度 | −40 至 +85 °C |
| 儲存溫度 | −40 至 +85 °C |
性能數據與測試條件
Allan deviation:室溫靜置約 25 小時,5 Hz Δθ / Δv 輸出,採 IMU 陣列融合結果。AHRS:室溫靜置 1 小時、5 Hz 輸出,排除重置後前 60 秒的收斂時間。尋北:台南緯度 23° 室內桌面,5 個方位各約 5 分鐘、50 Hz 輸出,總計 29 分鐘。
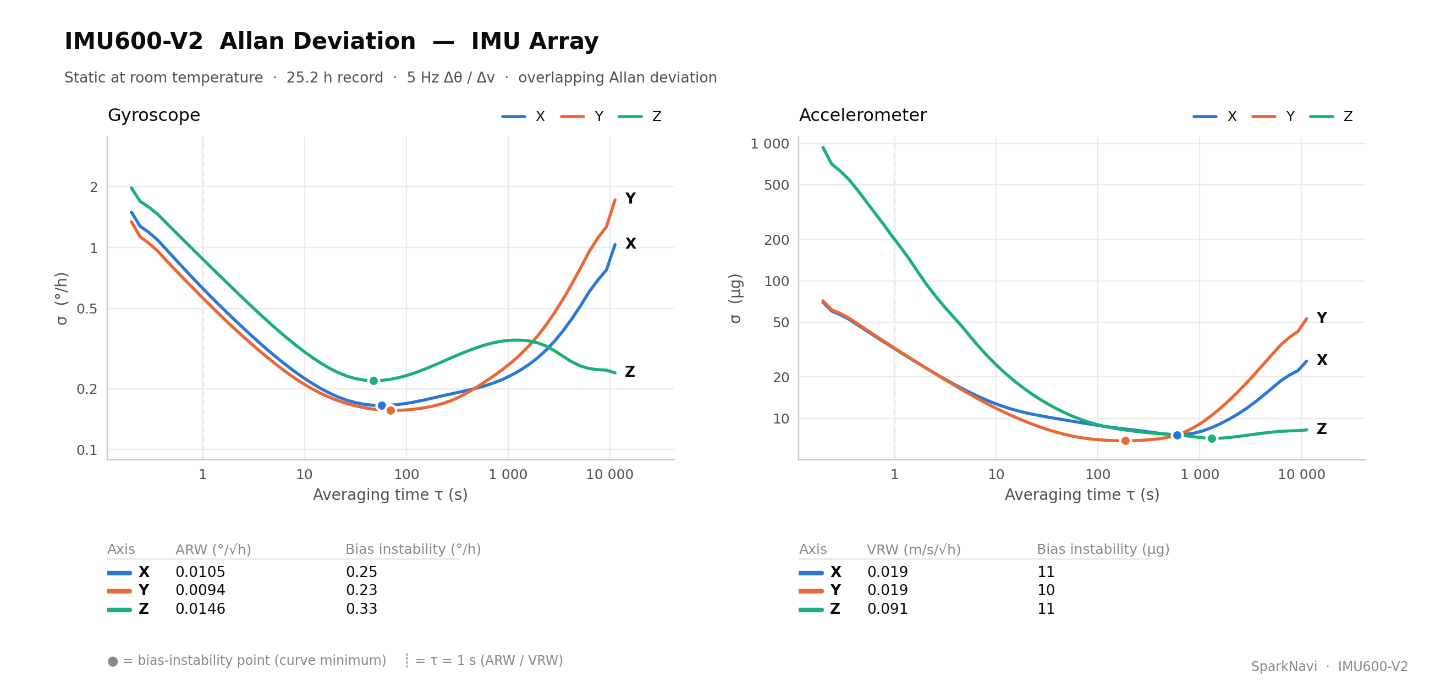
IMU 陣列融合輸出的 Allan deviation
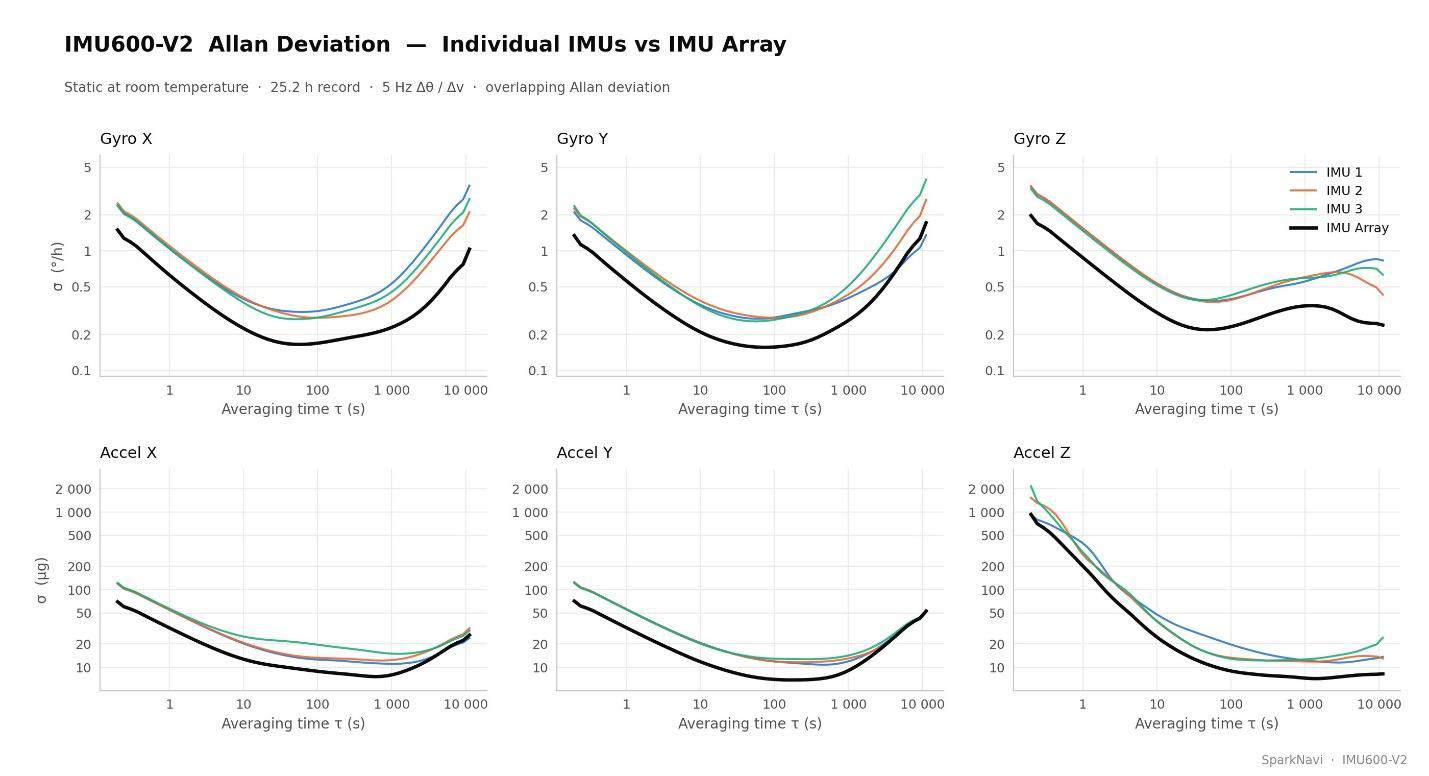
單顆 IMU 與陣列融合比較
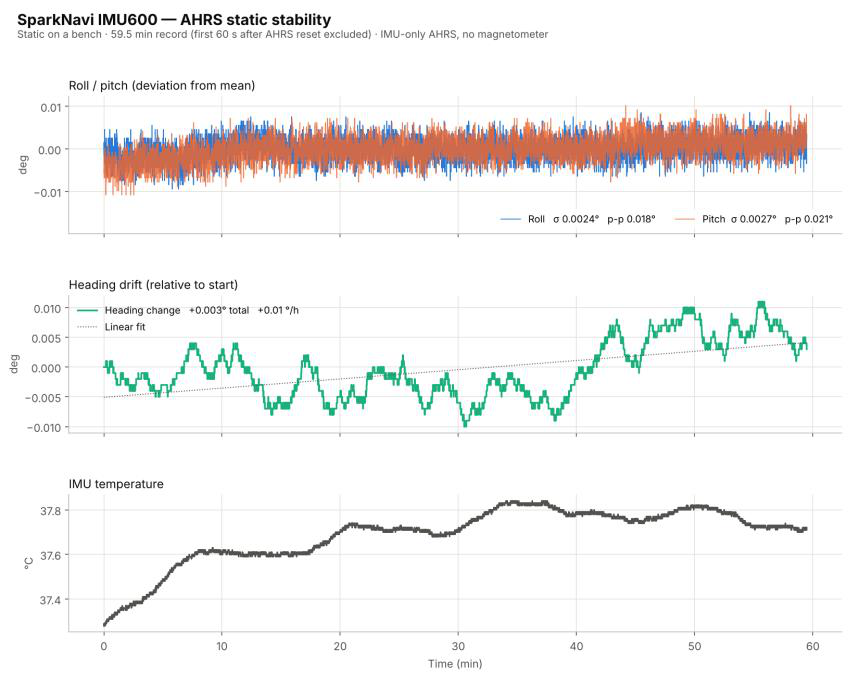
AHRS 靜態穩定度
設定與監看軟體
SparkNavi IMU600 GUI(Windows)提供 AHRS 即時儀表板、3D 模型、各顆 IMU 狀態與量測曲線。可設定輸出率、輸出內容及通訊介面並寫入裝置保存,也可依尋北精靈的步驟操作、加速度六面校正、資料錄製及韌體更新。
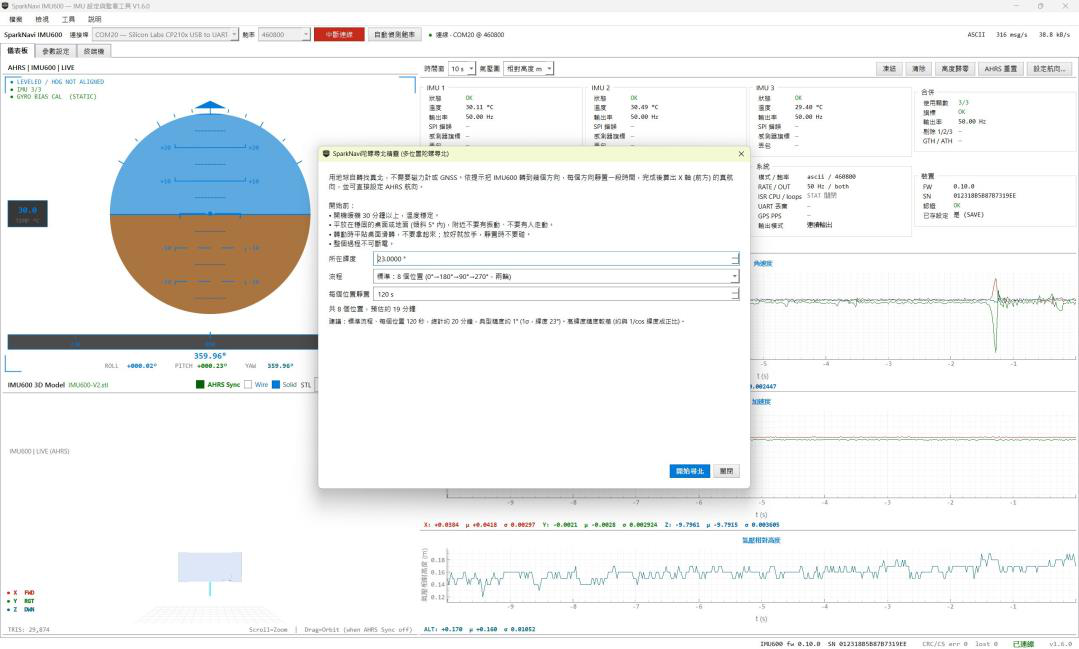
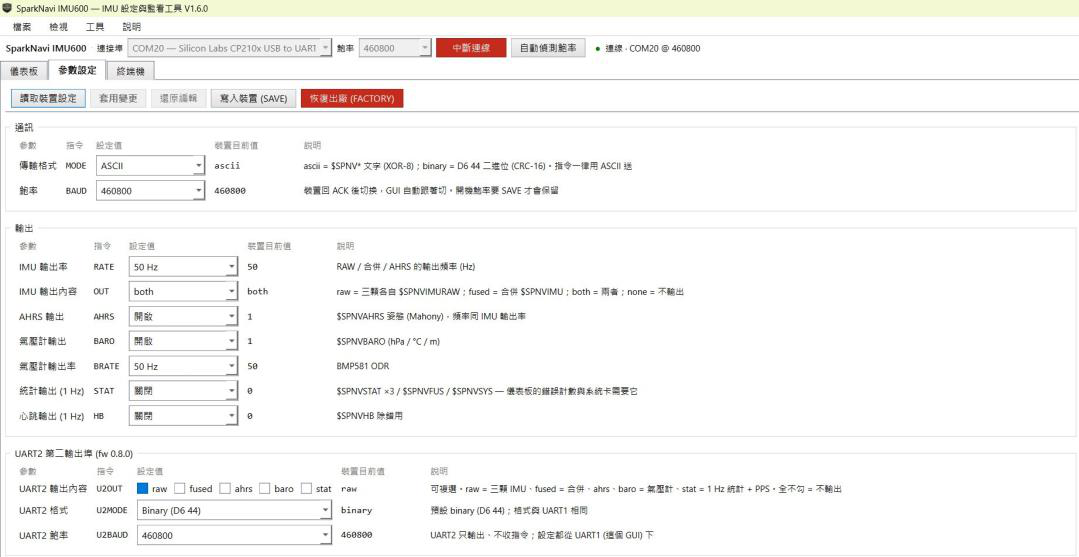
GUI 軟體下載採申請方式,請聯繫 ethan@robotlab.com.tw
文件下載
| 文件 | 版本/語言 | 下載 |
|---|---|---|
| Datasheet 產品規格書 | Preliminary Rev. 1.1 · 中英對照 | 下載 PDF |
| 使用手冊 | v1.1 · 繁體中文 · 對應韌體 0.11.2 | 下載 PDF |
| 通訊協定說明 | v1.1 · 繁體中文 · 對應韌體 0.11.2 | 下載 PDF |
GUI 軟體下載採申請方式,請聯繫 ethan@robotlab.com.tw
樣品、報價與整合需求,請聯繫 ethan@robotlab.com.tw