HUD、EKF 與振動判讀
適用於 SparkNavi Blue / Blue2。畫面與參數名稱可能因 ArduPilot/Mission Planner 版本而略有不同。
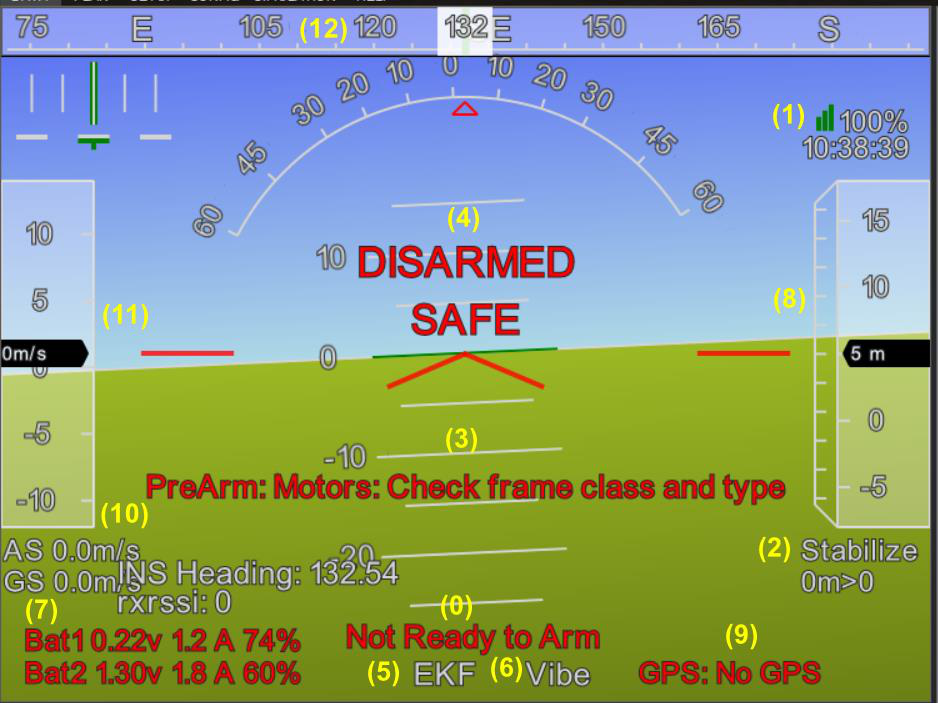
HUD 標示位置對照
| 編號 | 項目 | 判讀重點 |
|---|---|---|
| 0 | Ready / Not Ready to Arm | 查看 PreArm 訊息並排除原因。 |
| 1 | 遙測鏈路 | 地面站封包接收品質,與遙控器 RSSI 不同。 |
| 2 | 模式/航點 | 目前模式、下一航點距離與編號。 |
| 3 | Messages | 即時警告、機架、羅盤、加速度計等狀態。 |
| 4 | DISARMED / ARMED / SAFE | 解鎖狀態與安全開關狀態。 |
| 5 | EKF | 檢查姿態與位置估計是否一致,並搭配警告訊息與飛行記錄判斷。 |
| 6 | Vibe | X/Y/Z 振動及 Clip0/1/2 削波計數。 |
| 7 | Bat1 / Bat2 | 電壓、電流、剩餘電量,先確認監測與校正。 |
| 8 | 高度 | 一般顯示相對 Home 高度,不能直接當作離地高度。 |
| 9 | GPS | 定位狀態;RTK Float 尚未固定整數解,不代表已達公分級。 |
| 10 | AS / GS | 空速/地速。 |
| 11 | 速度尺規 | 依 HUD 設定顯示對應速度。 |
| 12 | 航向帶 | 目前機頭航向;搭配姿態儀判讀。 |
解鎖與安全開關
BRD_SAFETY_DEFLT 設定開機時安全開關的狀態,DISARM_DELAY 設定自動上鎖的延遲時間。請依使用需求寫入參數並重新啟動。如果仍出現 PreArm 警告,應查明原因;更改這兩項設定不會修復故障。
EKF 狀態
點 HUD 的 EKF,檢視速度、水平位置、垂直位置、羅盤與地形等指標。數值短暫波動時,請同時查看當時的飛行動作與其他訊息。如果持續上升、反覆報錯或進入失效保護,應停止測試,檢查 GPS、羅盤、振動、供電與飛行記錄。單一數值無法預測飛機何時會失控。
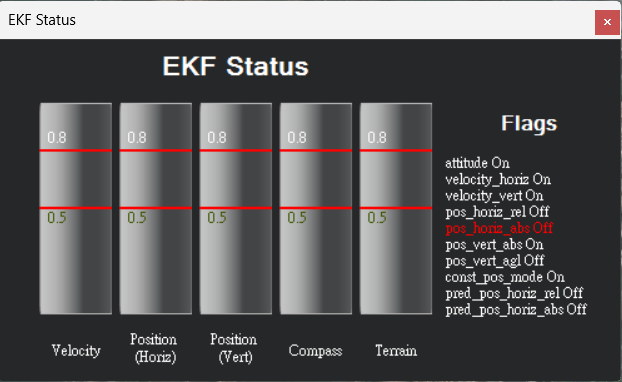
EKF 狀態視窗
振動與削波
VIBE 一般以大部分時間低於 30 m/s² 作為參考,持續超過時需查明原因;Clip 在正常飛行中不應持續累積。削波代表加速度計超出量程,不能靠軟體濾波恢復已失去的量測。
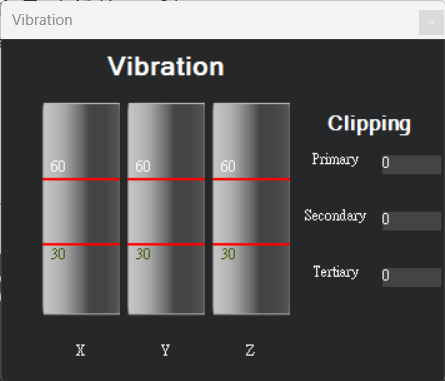
Vibration 與 Clip 計數
HUD 補充標記與原文件參考值
| 標記 | 意義 |
|---|---|
| INS Heading | 慣性導航解算的航向顯示;依接入的導航設備判讀。 |
| rxrssi | 遙控接收器回報的訊號強度,需接收器及飛控設定支援。 |
| 中央紅色 V | 固定的機體姿態參考。 |
| Nav roll / Nav pitch | 綠色短線表示導航目標姿態。 |
| 滾轉弧/俯仰尺 | 原圖紅三角標示滾轉;俯仰尺每格 10°。 |
| GPS | No GPS → No Fix → 2D Fix → 3D Fix → 3D DGPS → RTK Float → RTK Fixed |
PDF 將 EKF 0.5/0.8 列為觀察時的參考值。數值短暫升高後恢復,與一直維持高值,代表的情況不同;請搭配警告、感測器來源、振動與飛行記錄判斷,不要用這兩個數值推算失控時間。原圖 Bat1/Bat2 的 0.22 V/1.30 V 是未接電源模組的示例;僅未使用的 Battery Monitor2 才關閉。
原始文件:Mission Planner V2 · PDF 頁 7–10