尾坐式 Tailsitter 與 SITL 模擬
適用於 SparkNavi Blue / Blue2。畫面與參數名稱可能因 ArduPilot/Mission Planner 版本而略有不同。
本章的指令用於 SITL 軟體模擬。尾坐式屬 ArduPlane/QuadPlane 架構,模擬時不需要連接實體 Blue/Blue2;不要將模擬油門指令直接套到實機。
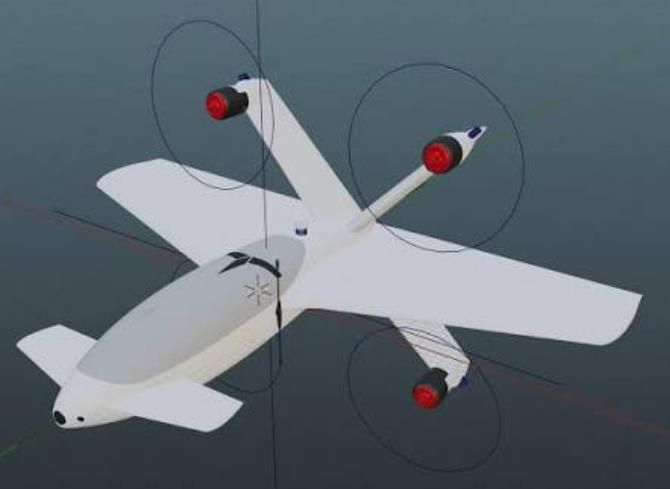
CopterMotor tailsitter 示意
構型與參數
| 參數 | 說明 |
|---|---|
| Q_ENABLE | 啟用 QuadPlane,修改後重新啟動。 |
| Q_TAILSIT_ENABLE | 1:一般尾坐式;2:沒有固定翼控制面的 CopterMotor 尾坐式。 |
| Q_FRAME_CLASS / Q_FRAME_TYPE | 依實際馬達數量與配置設定。 |
| Q_TAILSIT_MOTMX | 一般 CopterMotor 構型用來指定前飛時運轉的馬達;15 是四顆的 bitmask 範例。Q_TAILSIT_ENABLE=2 時會忽略此參數。 |
| Q_TAILSIT_ANGLE / Q_TAILSIT_ANG_VT | 前/後轉換的角度門檻,依構型與版本設定。 |
| Q_A_RAT_* / Q_TAILSIT_INPUT | 懸停角速度控制及輸入方式。 |
| Q_TAILSIT_GSCMSK / Q_TAILSIT_DSKLD | 增益縮放與槳盤負載相關設定。 |
| Q_TAILSIT_THR_VT | 後轉換油門相關設定。 |
AHRS_ORIENTATION、加速度計校正與水平基準應按固定翼正常飛行姿態設定。尾坐式能否維持水平飛行,取決於機體的氣動特性與控制能力;不同機型不能共用一個俯仰角限制。
啟動模擬
先備妥 ArduPilot 開發環境、MAVProxy 與相依套件。在既有 ardupilot 原始碼目錄中執行;第一次會編譯。原手冊以 Cygwin 為例,其他環境請使用對應的官方 SITL 安裝流程。
cd ardupilot
git pull
git submodule update --init --recursive
./Tools/autotest/sim_vehicle.py -v ArduPlane -f quadplane-copter_tailsitter --console --map
若有本地程式修改,先保存變更再更新原始碼。啟動後,Mission Planner 選 UDP、連接埠 14550,按 Connect;一開始 HUD 顯示機頭朝上,是因為模擬機正以尾坐姿態停在地面。
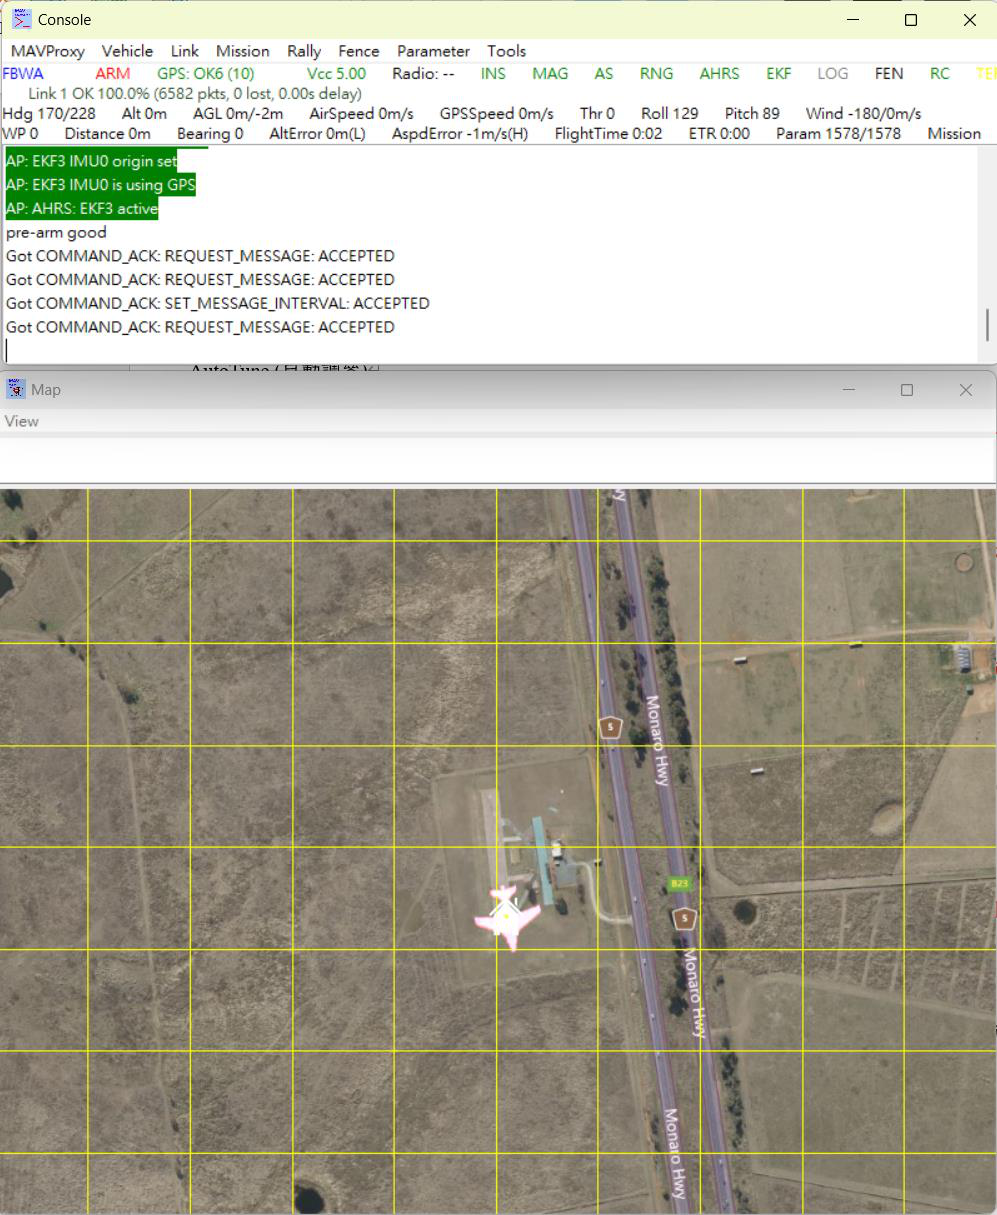
MAVProxy 模擬畫面
模擬飛行順序
在 MAVProxy 中逐步輸入下列指令,每一步先觀察模擬狀態,再執行下一步。先進入 QLOITER 垂直模式再解鎖。
mode qloiter
arm throttle
rc 3 1700
rc 3 1500
mode fbwa
mode qloiter
| 指令 | 目的 |
|---|---|
| rc 3 1700 | 模擬爬升 |
| rc 3 1500 | 模擬中位油門/定高 |
| mode fbwa | 前轉換 |
| mode qloiter | 後轉換與位置保持 |
| mode qrtl | VTOL 返航 |
| mode qland | 就地垂直降落 |
記錄與軌跡
在 Mission Planner 的記錄目錄尋找最新的 FIXED_WING 檔案;路徑依使用者與設定而異。可用 log 檢視工具觀察姿態、速度、模式轉換與軌跡,模擬通過不代表實機已驗證。
%USERPROFILE%\Documents\Mission Planner\logs\FIXED_WING
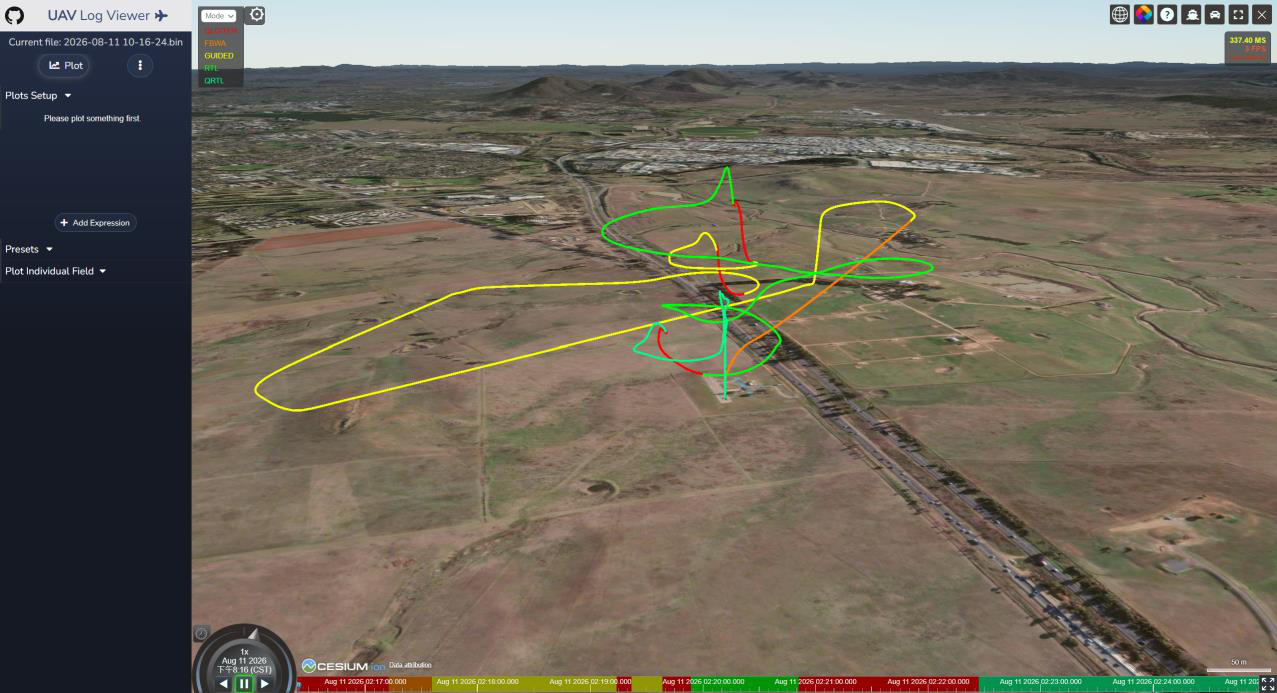
原手冊的模擬軌跡範例
原文件的轉換與軌跡檢視補充
原文件的四馬達範例使用 Q_ENABLE=1、Q_FRAME_CLASS=1,FRAME_TYPE 依布局。Q_TAILSIT_ANGLE=60° 是前轉換角度範例,Q_TAILSIT_ANG_VT=0 表示沿用前轉換角度;實際需按版本/構型核對。垂直起飛用 QHOVER/QLOITER,前轉換至 FBWA/AUTO,返航切回 Q 模式。
SITL 起飛前先選 QLOITER,因尾坐停放姿態機頭朝上;FBWA 會按固定翼的正常飛行姿態控制機體。如果在機頭朝上的停放狀態直接以 FBWA 解鎖、加油門,控制目標就會與當時姿態不符。模擬結束後可用 UAV Log Viewer 檢視 FIXED_WING 下最新記錄,對照前後轉換與三維軌跡;PDF 的「UAV Low View」為工具名稱誤植。
原始文件:Mission Planner V2 · PDF 頁 30–34