GUI 操作、記錄與校正
適用於 IMU600-V2/韌體 0.11.2/GUI v1.6.1。
GUI 軟體下載(申請):請聯繫 ethan@robotlab.com.tw。取得壓縮檔後完整解壓縮,執行 SparkNavi_IMU600.exe。
連線與自動偵測
- 依接線指南接妥 UART1 與電源,選 COM 埠及出廠鮑率 460800,按連線。
- 連線後 GUI 讀取 CFG 與 INFO。檢查韌體版本、序號、輸出率及 IMU1/2/3、合併、AHRS、氣壓計等資料卡。
- 不確定目前鮑率時,可使用自動偵測。GUI 會依序用四種 UART1 鮑率發送 PING。仍無法連線時,用 Boot Rescue,按下後於 20 秒內重新上電;工具會趁開機時約 0.5 秒的救援時段送出指令。
Dashboard 儀表板
包含姿態 HUD、3D 模型、各 IMU、合併資料、AHRS、氣壓與系統/裝置資訊。HUD 左側顯示溫度、右側為相對氣壓高度,3D 模型紅軸為 +X。PPS 的 status bit7(128)是時間標記,不是感測器故障。
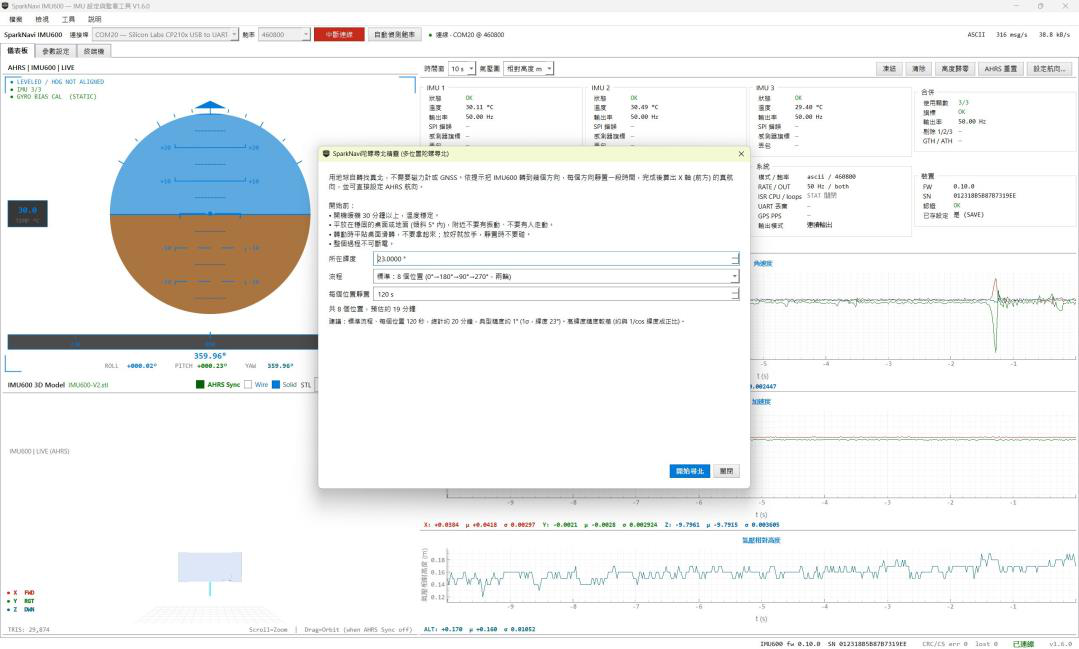
- 按 AHRS Reset 後靜置約 1 秒。Yaw 是相對航向,會漂移;HDG 只能手動指定當時的航向,之後仍需外部航向來源才能持續校正絕對方向。
- 保持 STAT = 1 才能看到定期系統統計。按下記錄後,GUI 會把收到的資料原樣存入
.bin。檔案內容可能是 ASCII,也可能是 binary,讀取時請依錄製當下的輸出模式處理。
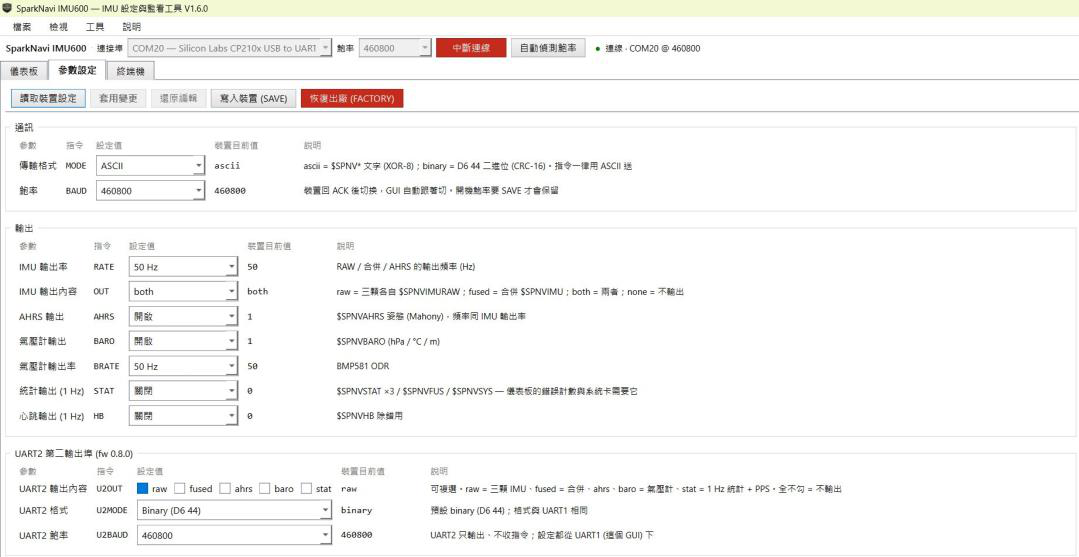
Parameters:套用與永久儲存
| 操作 | 效果 |
|---|---|
| Apply | 只送出改變的參數,更新 RAM;斷電後不保留。 |
| SAVE | 把目前設定寫入 flash。寫入期間 IMU 會短暫停止,請在載具停止運作時執行。 |
| FACTORY | 還原設定,不清除校正;ACK 後回到 460800 ASCII。 |
| CALSAVE / CALCLR | 獨立儲存/清除校正與權重,與一般 SAVE 分開。 |
參數分組包含輸出率/內容、格式與鮑率、GTH/ATH、AHRS 增益、UART2、PPS/觸發、SPI3。BAUD 的 ACK 以原鮑率回覆,收到後主機才切換。頻寬估計 ≥90% 會標紅,應降低 RATE/輸出項目、改 binary 或提高鮑率。
六面校正與合併權重
- 使用 GUI 六面加速度校正,將每個指定面朝上並靜置約 4 秒,依提示完成六面。
- GUI 計算並寫入每顆 IMU 的偏置與比例因子。ACAL 公式為 a = (a_raw − b) × k,限制為 |b| ≤ 2 m/s²、0.95 ≤ k ≤ 1.05。
- 需要調整合併權重時,FWGT 的 g/a 分別代表陀螺/加速度,三個相對權重皆須 0 < w ≤ 100,出廠全為 1。用 CALSAVE 保存並以 CAL 讀回確認。
Tools 中的尋北精靈請依 GUI 提示操作。GUI 亦提供中/英文介面與明/暗主題;更換介面語言後需要重新啟動。
Terminal 指令終端
輸入 RATE,100 或 rate 100,GUI 會自動加上 $SPNVCMD 前綴與校驗碼;以 $ 開頭則原樣送出。↑/↓ 可取回歷史指令,另有 INFO、CFG、DBG、PING、STAT now、BOOT 快捷操作。完整格式見ASCII 與指令。
校正計算、Allan 加權與安裝位置差
六面校正將 +X/−X/+Y/−Y/+Z/−Z 逐面朝上靜置,逐顆逐軸計算 b = (a_up + a_down)/2、k = 2g/(a_up − a_down);a_up/a_down 分別取該軸正/負重力讀值。GUI 精靈完成後傳送三組 ACAL 並 CALSAVE。
a_corrected  = (a_raw - b) * k
dv_corrected = (dv_raw - b * dt) * k
此校正同時套用於 RAW 與 FUSED,只修正加速度零偏與比例,不修正軸間正交誤差;AHRS 陀螺零偏估計是另一項功能。CALCLR 會清 RAM 與 NVM 的校正,恢復零偏 0、比例 1、三顆等權重。
- Allan 分析時,遠離鍵盤、風扇等振動源,至少靜置記錄 30 分鐘;依需要延長觀察時間。
- 設定 RATE,100、OUT,both,保留三顆 RAW 才能比較;建議 binary 並確認鮑率與 drop,避免 100 Hz ASCII both 超頻寬。
- 原廠工具會選取最長的一段連續資料,分析各軸 ARW/VRW(τ=1 s)與零偏不穩定性,再以 w = 1/σ² 計算並正規化權重,產生 FWGT 建議值。請檢查結果後再套用,並用 CALSAVE 儲存。
三顆 IMU 相對參考點的安裝位置是出廠固定值,無法用指令修改;SPNVCAL 的 lever=1 表示安裝位置差(lever-arm)補償生效。
本章通訊細節另依通訊協定 v1.1,第 18–20 頁整理;通訊協定總覽。
GUI 版本與畫面操作補充
| 功能 | 最低韌體版本 |
|---|---|
| GUI | 0.4.2 |
| UART2 / PPS | 0.8.0 |
| 200 / 400 / 500 Hz | 0.10.3 |
| SPI3 | 0.10.0 |
本手冊的出廠韌體 0.11.2 支援上列功能。連線列顯示 COM、鮑率、韌體、序號、接收速率;錄製時 ● REC 閃爍。自動偵測依序以 460800、921600、1500000、2000000 發送 PING。
| 位置/操作 | 完整功能 |
|---|---|
| Dashboard / 3D | 模型標題列可旋轉/翻轉,使前方對齊紅色 +X;HUD 左框為 IMU 溫度,右框為相對氣壓高度。 |
| 畫面 1:IMUx | IMU1/2/3、合併、AHRS、氣壓、系統、裝置卡片;顏色依錯誤位元判斷,PPS 不算錯誤。 |
| 畫面 2:系統資訊 | 顯示 UART 丟棄筆數(括號內為 UART2)、CPU 使用率、輸出率、PPS 狀態與晶振 ppm 偏差;需先開啟 STAT。 |
| 角速度/加速度圖 | 勾選 IMU1/2/3/合併及 X/Y/Z;讀數條有最新值、平均 μ、標準差 σ。靜置時可用 σ 觀察雜訊。 |
| 氣壓圖與高度歸零 | 切換相對高度、hPa 或溫度;高度歸零只改 GUI 顯示,不改裝置量測或協定資料。 |
| 參數表 | 左欄顯示透過 CFG 讀回的目前值,右欄可輸入新值;修改過的項目會標上橘色 ●。按下套用後只傳送有變更的項目。若更改 BAUD,GUI 會在收到 ACK 後自動切換電腦端鮑率。 |
| 終端機顯示 | ASCII 與 binary 均解碼成文字,可依類別過濾;高頻行預設隱藏,勾選「資料行」才顯示。 |
原始文件:IMU600-V2 User Manual v1.1 · PDF 頁 13–17